Trong thời đại công nghiệp 4.0, điều khiển động cơ bước lưỡng cực không chỉ là kỹ thuật cơ bản mà còn là chìa khóa tạo nên sự chính xác và ổn định cho các hệ thống tự động hóa. Từ máy in 3D, máy CNC cho đến robot công nghiệp, khả năng điều khiển chính xác từng góc quay của động cơ bước lưỡng cực quyết định trực tiếp đến hiệu suất và độ tin cậy của thiết bị.
Với nhiều năm kinh nghiệm trong lĩnh vực cung cấp motor và thiết bị công nghiệp, Thành Thái Motor mang đến cho khách hàng những giải pháp điều khiển động cơ bước (step motor) tiên tiến, kết hợp giữa công nghệ, độ bền và hiệu năng vượt trội. Bài viết dưới đây sẽ giúp bạn hiểu rõ nguyên lý hoạt động, các phương pháp điều khiển và cách tối ưu hóa hiệu suất của loại động cơ này một cách hiệu quả nhất.
Cơ sở lý thuyết và các chế độ điều khiển
Để làm chủ kỹ thuật điều khiển động cơ bước lưỡng cực, bạn cần hiểu sâu về cơ sở lý thuyết và các chế độ vận hành khác nhau. Mỗi phương pháp điều khiển – từ Full Step, Half Step đến Microstepping – đều ảnh hưởng trực tiếp đến độ mịn, mô-men xoắn và độ chính xác của chuyển động. Khi nắm vững nguyên tắc hoạt động và lựa chọn chế độ phù hợp, bạn có thể khai thác tối đa sức mạnh của động cơ bước, giúp hệ thống vận hành êm ái, chính xác và ổn định trong mọi ứng dụng công nghiệp.
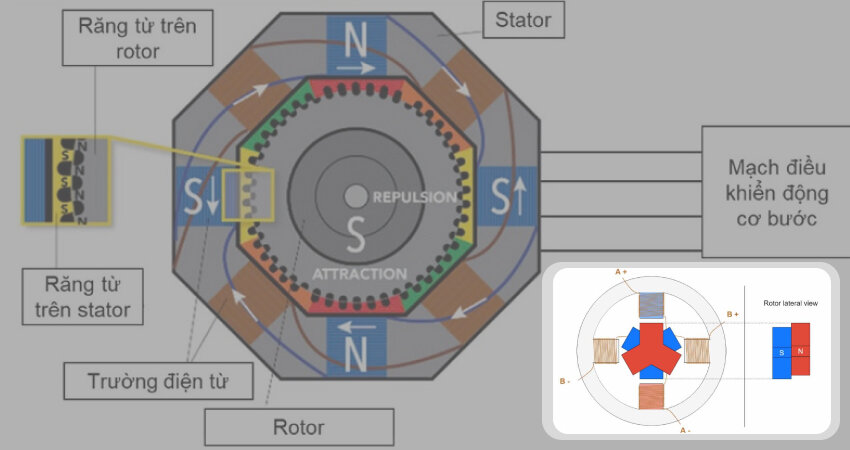
Sơ đồ lý thuyết mô tả bảng điều khiển động cơ bước lưỡng cực
Điều khiển full step (bước đủ)
Chế độ Full Step là phương pháp điều khiển cơ bản nhất cho động cơ bước lưỡng cực. Trong chế độ này, dòng điện được kích hoạt luân phiên qua hai cuộn dây. Mỗi lần, chỉ một cuộn hoặc cả hai cuộn cùng lúc được kích hoạt, tạo ra một bước quay đầy đủ. Đây là cách đơn giản để điều khiển động cơ bước lưỡng cực.
Đồ thị xung: Các xung điều khiển được gửi đến driver theo trình tự nhất định, kích hoạt các cuộn dây A, B, A’, B’ để tạo ra lực từ trường.
Góc bước: Góc quay của rotor tương ứng với một bước được xác định bởi cấu tạo động cơ. Ví dụ, động cơ 1.8 độ sẽ quay 1.8 độ cho mỗi xung.
Tốc độ di chuyển: Chế độ này cung cấp tốc độ nhanh nhất nhưng độ mịn chuyển động thấp nhất, dễ gây rung và tiếng ồn.
Điều khiển half step (nửa bước)
Chế độ Half Step cung cấp độ phân giải gấp đôi so với Full Step. Nó thực hiện điều này bằng cách xen kẽ giữa trạng thái kích hoạt một cuộn dây và kích hoạt cả hai cuộn dây. Điều này tạo ra một bước quay nhỏ hơn, giúp chuyển động mượt mà hơn. Phương pháp điều khiển động cơ bước lưỡng cực này tăng độ chính xác.
Tăng gấp đôi độ phân giải: Với động cơ 1.8 độ, chế độ Half Step sẽ cho góc quay 0.9 độ cho mỗi xung.
Đồ thị xung: Trình tự kích hoạt phức tạp hơn, tạo ra nhiều trạng thái trung gian.
Độ mịn và tiếng ồn: Giảm rung động và tiếng ồn so với Full Step, nhưng vẫn chưa tối ưu.
Điều khiển microstepping (vi bước)
Microstepping là chế độ điều khiển tiên tiến nhất. Nó mang lại độ phân giải cực cao và chuyển động cực kỳ mượt mà. Trong chế độ này, dòng điện qua mỗi cuộn dây được điều chỉnh theo dạng sóng hình sin hoặc gần sin, tạo ra nhiều trạng thái từ trường trung gian hơn nữa. Đây là giải pháp tối ưu cho việc điều khiển động cơ bước lưỡng cực cần độ mịn cao.
Tăng độ mịn và giảm rung động: Bằng cách chia nhỏ một bước vật lý thành hàng chục hoặc hàng trăm vi bước, Microstepping giúp loại bỏ rung động và tiếng ồn đáng kể.
Yêu cầu điều khiển dòng phức tạp: Chế độ này đòi hỏi driver có khả năng điều khiển dòng điện chính xác và linh hoạt, thường là các chip điều khiển chuyên dụng.
Mô-men xoắn: Mô-men xoắn ở các vi bước nhỏ có thể thấp hơn một chút so với Full Step, nhưng độ chính xác vị trí được cải thiện rõ rệt.
Bảng so sánh các chế độ điều khiển
Để đạt hiệu suất tối đa khi điều khiển động cơ bước lưỡng cực, việc lựa chọn chế độ vận hành phù hợp đóng vai trò cực kỳ quan trọng. Mỗi chế độ – từ Full Step, Half Step đến Microstepping – đều mang lại ưu và nhược điểm riêng về độ mịn, mô-men xoắn và độ ổn định. Phần dưới đây sẽ giúp bạn hình dung rõ ràng hơn sự khác biệt giữa các phương pháp, qua đó chọn được giải pháp điều khiển tối ưu cho ứng dụng của mình. Cùng khám phá bảng so sánh chi tiết để tìm ra chế độ điều khiển động cơ bước lưỡng cực hiệu quả nhất!
Chế độ
Độ phân giải
Độ mịn chuyển động
Tiếng ồn/Rung động
Yêu cầu Driver
Mô-men xoắn
Full Step
Thấp nhất
Thấp nhất
Cao nhất
Đơn giản
Cao nhất (ở bước đủ)
Half Step
Trung bình
Trung bình
Trung bình
Trung bình
Trung bình
Microstepping
Cao nhất
Cao nhất
Thấp nhất
Phức tạp
Thấp hơn ở các vi bước rất nhỏ
Phương pháp và mạch điều khiển động cơ bước lưỡng cực
Để điều khiển động cơ bước lưỡng cực, chúng ta cần một mạch điện tử chuyên dụng. Mạch này phải có khả năng đảo chiều dòng điện qua các cuộn dây. Đây là nơi mạch cầu H (H-Bridge) và các driver tích hợp phát huy tác dụng trong việc điều khiển động cơ bước lưỡng cực.
Mạch cầu h (h-bridge)
Động cơ bước lưỡng cực bắt buộc phải sử dụng mạch cầu H cho mỗi cuộn dây. Mạch cầu H là một cấu trúc điện tử gồm bốn công tắc (thường là MOSFET hoặc BJT) được sắp xếp theo hình chữ H. Mạch này cho phép dòng điện chạy theo cả hai chiều qua tải (cuộn dây động cơ). Mạch này là thành phần cốt lõi để điều khiển động cơ bước lưỡng cực.
Chức năng: Đảo chiều dòng điện một cách linh hoạt, tạo ra các cực từ trường theo ý muốn để rotor quay.
Số lượng: Mỗi động cơ bước lưỡng cực cần hai mạch cầu H, một cho mỗi cuộn dây.
Các loại driver phổ biến
Thay vì tự xây dựng các mạch cầu H phức tạp, người dùng thường sử dụng các chip driver tích hợp. Các chip này đã tích hợp sẵn hai mạch cầu H, logic điều khiển và các tính năng bảo vệ. Điều này giúp việc điều khiển động cơ bước lưỡng cực trở nên dễ dàng hơn nhiều. Việc chọn đúng driver là yếu tố then chốt để tối ưu hiệu suất điều khiển động cơ bước lưỡng cực.
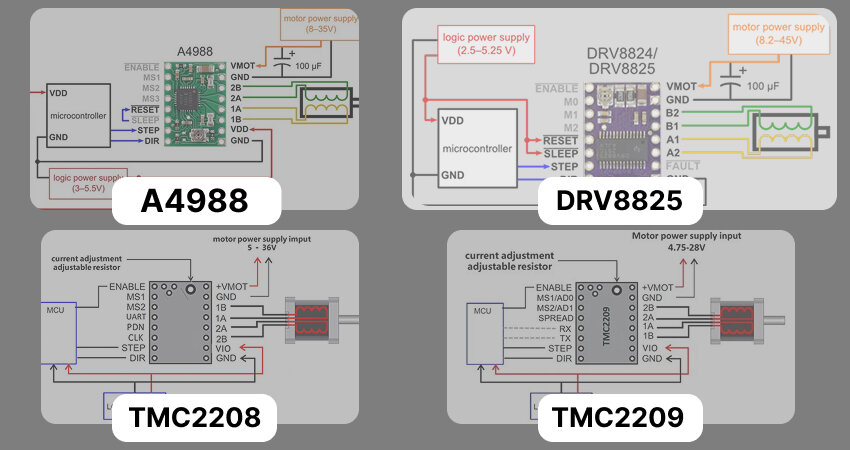
A4988: Phổ biến, giá rẻ, hỗ trợ Microstepping lên đến 1/16 bước, thường được dùng trong máy in 3D.
DRV8825: Nâng cấp từ A4988, hỗ trợ Microstepping lên đến 1/32 bước, chịu dòng cao hơn, ít nóng hơn.
TMC series (ví dụ: TMC2208, TMC2209): Các driver cao cấp hơn, nổi tiếng với khả năng hoạt động cực kỳ êm ái, giảm tiếng ồn và rung động đáng kể nhờ các công nghệ như StealthChop và SpreadCycle. Đây là lựa chọn tốt nhất nếu bạn muốn motor điện của mình hoạt động mượt mà và yên tĩnh, đặc biệt khi điều khiển động cơ bước lưỡng cực cho các ứng dụng nhạy cảm.
Các driver phổ biến thông dụng dùng điều khiển động cơ bước lưỡng cực
Nguyên lý điều khiển dòng điện (current chopping)
Điều khiển dòng điện, hay Current Chopping là một tính năng quan trọng có trong hầu hết các driver động cơ bước hiện đại. Nó giúp điều chỉnh dòng điện tối đa chạy qua cuộn dây. Điều này đảm bảo mô-men xoắn ổn định và tránh quá nhiệt, rất cần thiết khi điều khiển động cơ bước lưỡng cực.
Tầm quan trọng:
Mô-men xoắn chính xác: Đảm bảo dòng điện đạt mức mong muốn, từ đó tạo ra mô-men xoắn chính xác.
Tốc độ cao: Cho phép động cơ đạt tốc độ cao hơn mà không bị mất bước, bằng cách bơm dòng điện nhanh chóng vào cuộn dây.
Bảo vệ: Ngăn ngừa quá dòng và quá nhiệt, kéo dài tuổi thọ của động cơ điện (motor điện).
Cách hoạt động: Driver sẽ liên tục bật/tắt nguồn cung cấp cho cuộn dây khi dòng điện đạt đến ngưỡng được thiết lập, duy trì dòng điện ổn định ở giá trị mong muốn.
Tín hiệu cơ bản Direction (dir) và step
Hầu hết các driver động cơ bước đều đơn giản hóa giao tiếp. Chúng chỉ yêu cầu hai tín hiệu chính từ vi điều khiển. Nắm vững các tín hiệu này giúp lập trình hiệu quả cho việc điều khiển động cơ bước lưỡng cực.
Chân Direction (DIR): Xác định chiều quay của động cơ (thuận hoặc nghịch). Khi chân này ở mức HIGH, động cơ quay một chiều; ở mức LOW, nó quay chiều ngược lại.
Chân Step (STEP): Mỗi lần có một xung cạnh lên hoặc cạnh xuống trên chân này, động cơ sẽ quay một bước (hoặc một vi bước tùy chế độ). Chuỗi xung càng nhanh thì động cơ quay càng nhanh.
Thuật toán đơn giản (sử dụng timer)
Cách hoạt động rất trực quan Timer được cấu hình để tạo ra các ngắt định kỳ và trong mỗi lần ngắt, tín hiệu STEP được kích hoạt để tạo xung điều khiển. Mỗi xung tương ứng với một bước quay của động cơ, giúp quá trình điều khiển trở nên mượt mà và dễ kiểm soát. Bạn có thể tùy chỉnh tần số ngắt để thay đổi tốc độ quay theo ý muốn, càng nhiều xung mỗi giây, động cơ càng quay nhanh.
Thuật toán tăng giảm tốc (ramping)
Việc tăng/giảm tốc độ đột ngột có thể khiến động cơ bước bị mất bước (missing steps), đặc biệt khi tải trọng lớn hoặc tốc độ cao. Thuật toán Ramping giải quyết vấn đề này. Nó tăng hoặc giảm tần số xung STEP một cách từ từ, đảm bảo quá trình điều khiển động cơ bước lưỡng cực diễn ra mượt mà.
Tầm quan trọng: Tránh mất bước, đảm bảo hoạt động ổn định và chính xác của motor điện.
Thuật toán S-curve: Phổ biến trong các ứng dụng cao cấp, tạo ra đường cong tăng/giảm tốc mượt mà hơn, giảm sốc cơ học. Tốc độ tăng chậm lúc đầu, nhanh dần ở giữa, rồi chậm lại khi đạt tốc độ mục tiêu.
Gia tốc tuyến tính: Đơn giản hơn, tăng/giảm tần số xung STEP theo một đường thẳng. Mặc dù không mượt mà bằng S-curve nhưng vẫn hiệu quả hơn nhiều so với việc không có Ramping.
Bảng giá động cơ bước mới nhất tháng 10/2026 tại Thành Thái Motor
Thành Thái Motor giới thiệu đến khách hàng bảng giá động cơ bước mới nhất tháng 10/2026, giúp việc tham khảo và lựa chọn sản phẩm trở nên thuận tiện hơn.
Sự khác biệt giữa động cơ bước lưỡng cực và đơn cực là gì?
Động cơ bước lưỡng cực chỉ có hai cuộn dây, cần mạch điều khiển phức tạp hơn nhưng tạo mô-men xoắn mạnh hơn. Trong khi đó, động cơ đơn cực dễ điều khiển hơn nhưng hiệu suất thấp hơn, không phù hợp cho ứng dụng yêu cầu độ chính xác cao.
Làm thế nào để chọn driver phù hợp cho động cơ bước lưỡng cực?
Nên chọn driver dựa trên dòng điện định mức của động cơ, độ phân giải mong muốn và ứng dụng thực tế. Các loại driver như A4988, DRV8825 hay TMC2209 đều là lựa chọn phổ biến – trong đó, dòng TMC được đánh giá cao nhờ hoạt động êm và hiệu suất vượt trội.
Tại sao động cơ bước lưỡng cực bị mất bước và cách khắc phục?
Mất bước xảy ra khi động cơ không kịp phản ứng với xung điều khiển do tăng tốc quá nhanh, tải nặng hoặc dòng điện thấp.
Cách giảm nhiệt và tăng tuổi thọ khi điều khiển động cơ bước lưỡng cực?
Hãy đảm bảo hệ thống tản nhiệt tốt, sử dụng quạt hoặc tấm tản nhiệt cho driver. Ngoài ra, nên bật chế độ giảm dòng khi không tải (Standstill Current) để giảm nhiệt và tiết kiệm điện, giúp motor vận hành bền bỉ hơn.
Làm sao để giảm tiếng ồn và rung khi điều khiển động cơ bước lưỡng cực?
Sử dụng chế độ Microstepping và các driver cao cấp như TMC2208/TMC2209 sẽ giúp giảm đáng kể tiếng ồn. Ngoài ra, gắn thêm đệm chống rung hoặc tối ưu thiết kế cơ khí cũng giúp hệ thống vận hành êm hơn, chuyên nghiệp hơn.
Kết luận
Tóm lại, việc nắm vững kỹ thuật điều khiển động cơ bước lưỡng cực chính là chìa khóa giúp bạn đạt được hiệu suất cao, độ chính xác vượt trội và vận hành ổn định cho mọi hệ thống tự động hóa. Khi hiểu rõ nguyên lý hoạt động, lựa chọn đúng driver và áp dụng phương pháp điều khiển phù hợp, bạn hoàn toàn có thể tối ưu khả năng làm việc của motor, giảm rung, giảm nhiệt và tăng tuổi thọ thiết bị.