Điều khiển động cơ bước ULN2003 là quá trình sử dụng IC ULN2003 (hoặc module tích hợp sẵn) làm driver để cấp dòng và gửi tín hiệu tuần tự đến các cuộn dây của động cơ bước, giúp điều khiển chính xác góc quay, tốc độ và chiều quay. Đây là giải pháp cực kỳ phổ biến cho người mới bắt đầu và các ứng dụng không yêu cầu moment xoắn lớn nhờ chi phí thấp, dễ kết nối và lập trình với các vi điều khiển như Arduino hay ESP32. Phương pháp này đặc biệt hiệu quả với các loại động cơ bước đơn cực (unipolar) 5 dây như 28BYJ-48.
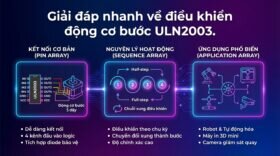
Những điểm chính cần nắm về điều khiển động cơ bước với ULN2003:
ULN2003 là driver lý tưởng cho động cơ bước đơn cực (Unipolar), đặc biệt là loại động cơ bước 28BYJ-48 5 dây phổ biến.
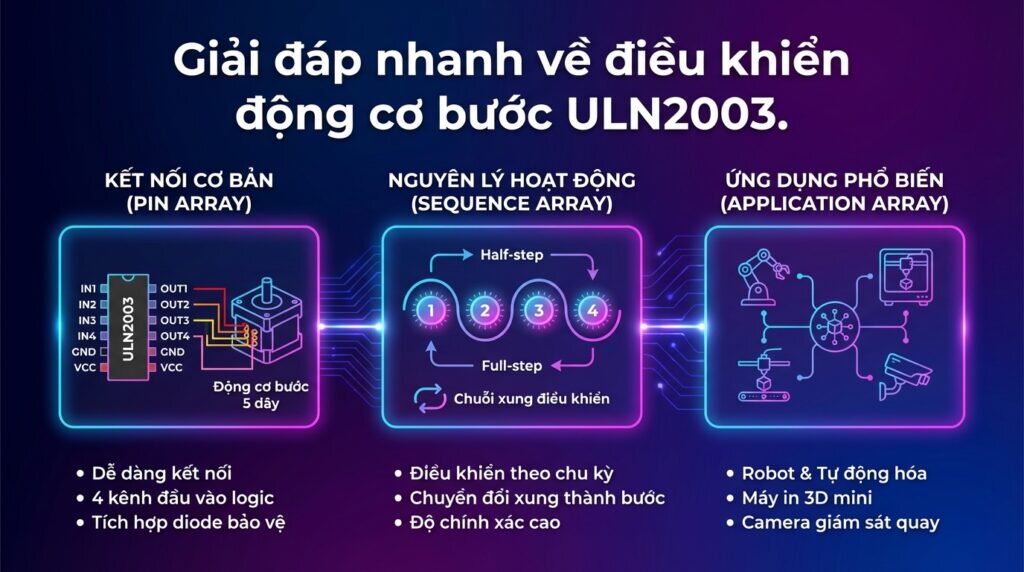
Kết nối phần cứng đơn giản, chỉ cần 4 chân tín hiệu từ vi điều khiển và 2 chân cấp nguồn.
Lập trình dễ dàng với thư viện Stepper.h có sẵn trên Arduino IDE.
Chi phí cực thấp, phù hợp cho các dự án DIY, mô hình học tập và các ứng dụng không yêu cầu tải nặng.
Nắm vững nguyên lý cấp tín hiệu tuần tự là chìa khóa để điều khiển động cơ bước ULN2003 thành công và khắc phục lỗi.
Hiểu rõ những điểm cốt lõi này sẽ giúp bạn dễ dàng tiếp cận và làm chủ kỹ thuật điều khiển này. Giờ thì hãy cùng Thành Thái Motor đi vào chi tiết từng phần nhé!
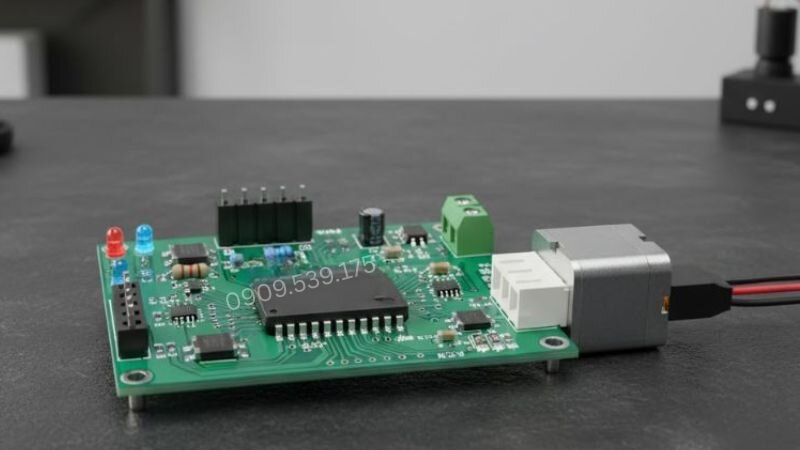
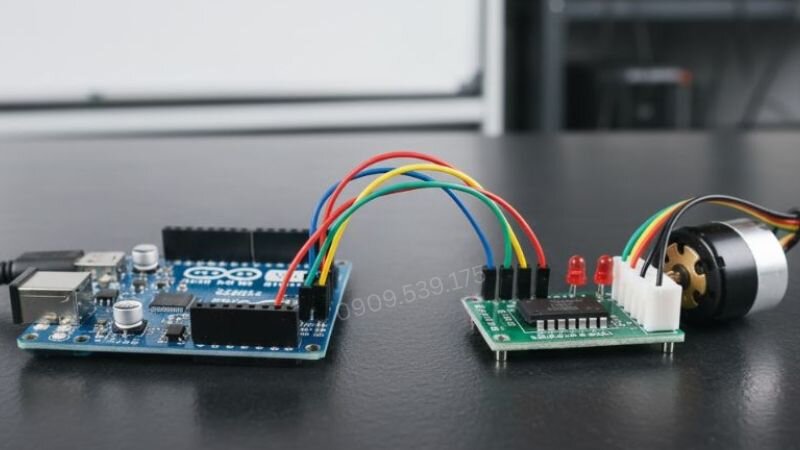
Mạch điều khiển động cơ bước ULN2003.
Giới thiệu về IC Driver ULN2003 và động cơ bước
Để bắt đầu, chúng ta cần hiểu rõ về hai linh kiện chính: motor bước và trái tim của mạch điều khiển là IC ULN2003.
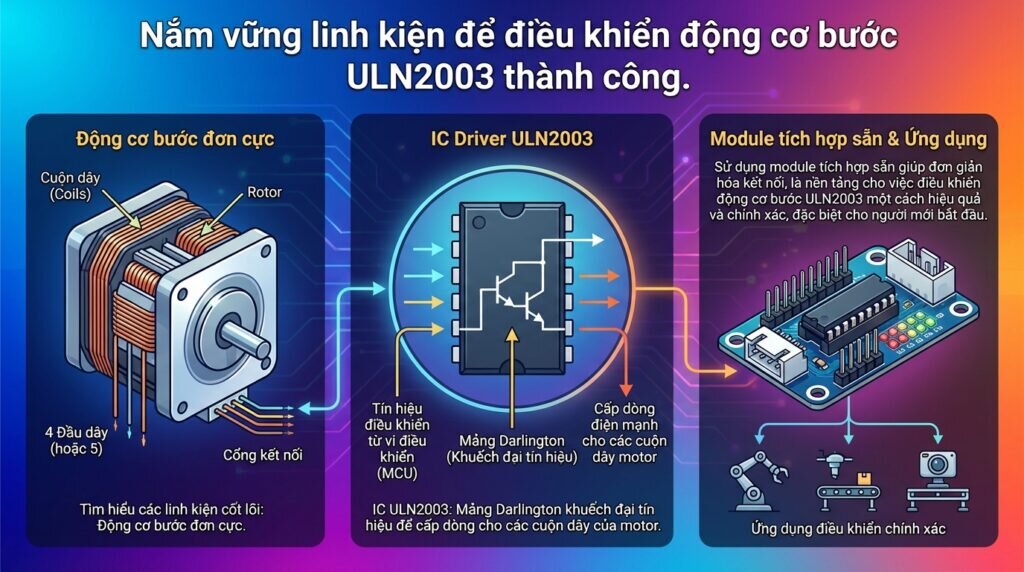
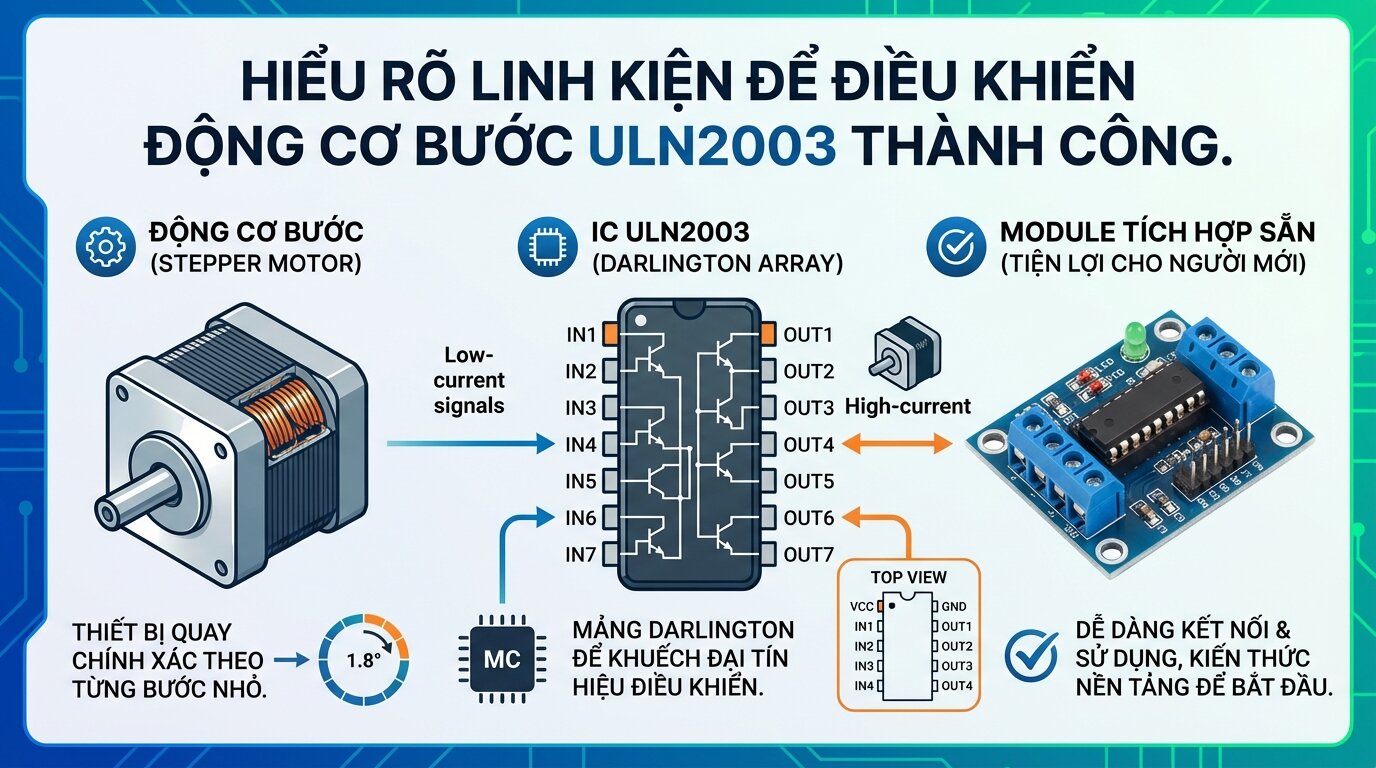
Hiểu rõ linh kiện để điều khiển động cơ bước ULN2003 thành công.
Động cơ bước (Stepper Motor) là gì?
Động cơ bước hay motor bước là một loại động cơ điện đặc biệt. Nó không quay liên tục mà quay theo từng góc quay nhỏ và chính xác, gọi là “bước”. Khả năng này làm cho nó trở nên lý tưởng cho các ứng dụng cần định vị chính xác như máy in 3D, máy CNC mini.
Có hai loại chính là động cơ bước đơn cực (Unipolar) và lưỡng cực (Bipolar). Driver ULN2003 được thiết kế chuyên dụng để làm việc với loại động cơ bước unipolar, điển hình là loại động cơ bước 5 dây phổ biến trên thị trường.
IC ULN2003 – “Trái tim” của mạch điều khiển
IC ULN2003 về bản chất là một mảng Darlington công suất cao. Nó bao gồm bảy cặp transistor Darlington, cho phép nó khuếch đại dòng điện nhỏ từ chân vi điều khiển thành dòng điện đủ lớn để kích hoạt các cuộn dây của động cơ.
Sơ đồ chân và chức năng
Việc nắm rõ sơ đồ chân uln2003 là bước đầu tiên để kết nối đúng. IC này có các chân quan trọng như các chân đầu vào (IN1-IN7), các chân đầu ra tương ứng (OUT1-OUT7), chân nối đất (GND) và chân COM để kết nối với cực dương của tải.
Nguyên lý hoạt động của IC ULN2003
Nguyên lý hoạt động ic uln2003 khá đơn giản. Khi một tín hiệu mức cao (HIGH) được đưa vào một chân đầu vào (ví dụ IN1), cặp transistor Darlington tương ứng sẽ được kích hoạt. Nó tạo ra một đường dẫn dòng điện từ chân đầu ra (OUT1) xuống GND, cấp dòng cho cuộn dây động cơ được nối vào đó.
Module driver ULN2003
Đối với người mới bắt đầu, việc sử dụng module driver uln2003 tích hợp sẵn sẽ tiện lợi hơn nhiều so với việc dùng IC rời. Module này đã có sẵn IC ULN2003, các header cắm, đèn LED báo trạng thái cho từng kênh và cổng kết nối trực tiếp với động cơ. Nó giúp việc đi dây trở nên gọn gàng và giảm thiểu sai sót.
Sơ đồ và cách kết nối driver ULN2003 với vi điều khiển
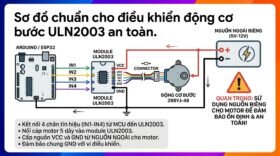
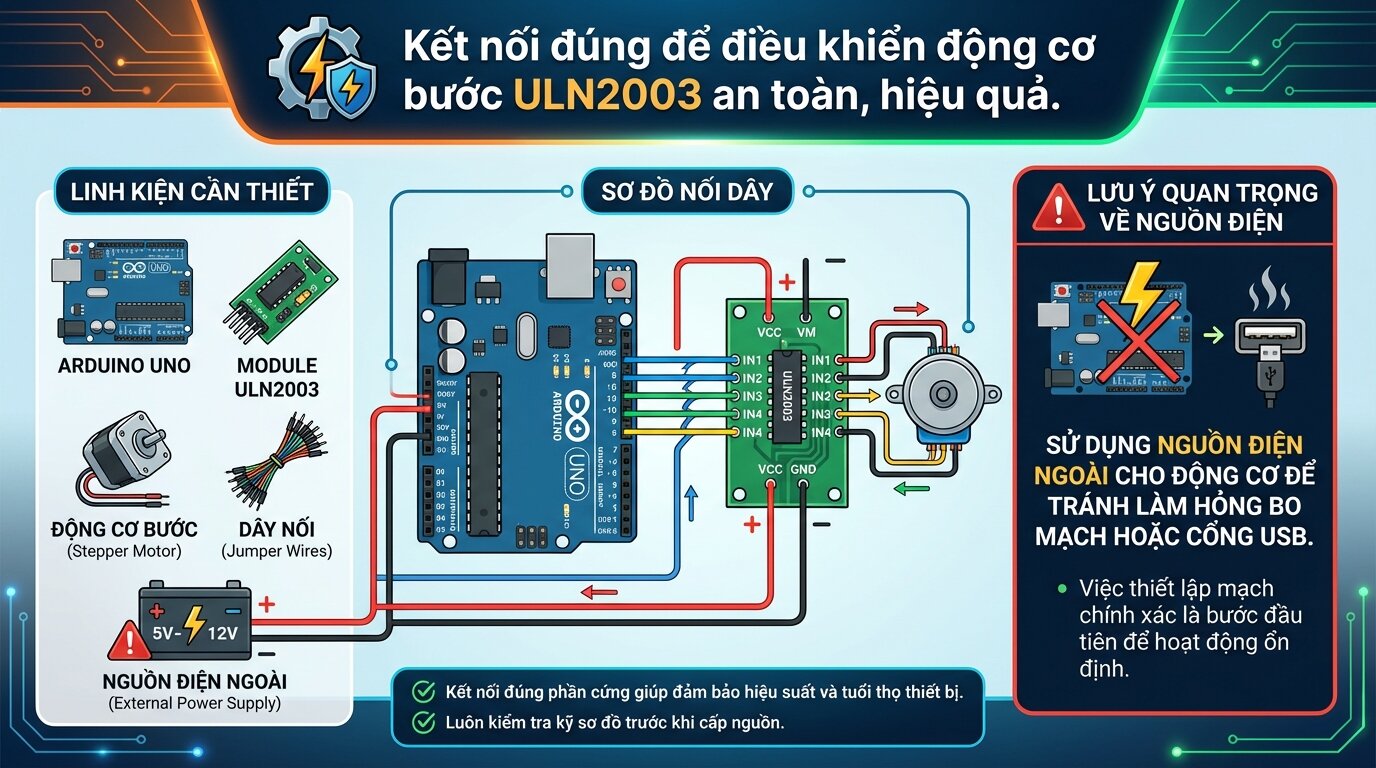
Phần kết nối phần cứng là cực kỳ quan trọng. Một sơ đồ nối dây chính xác là tiền đề cho một dự án thành công.
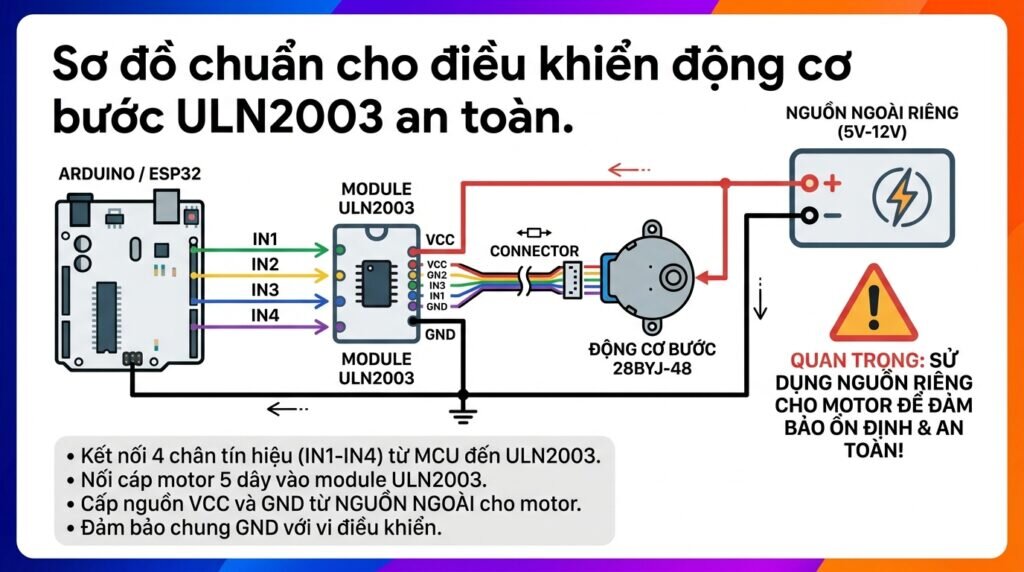
Kết nối đúng để điều khiển động cơ bước ULN2003 an toàn, hiệu quả.
Các linh kiện cần chuẩn bị
Module ULN2003
Động cơ bước 28BYJ-48
Board Arduino UNO (hoặc tương đương)
Dây cắm breadboard
Nguồn ngoài 5V-12V (khuyến khích)
Kết nối với Arduino UNO
Đây là sơ đồ kết nối uln2003 cơ bản với board Arduino. Bạn chỉ cần nối 4 chân tín hiệu từ module vào các chân digital của Arduino và cấp nguồn cho module. Mạch kết nối này tạo nên một mạch điều khiển động cơ bước uln2003 hoàn chỉnh. Hãy tuân thủ theo bảng dưới đây để đảm bảo chính xác.
Chân Module ULN2003
Chân Arduino UNO
Ghi chú
IN1
Pin 8
Tín hiệu điều khiển cuộn 1
IN2
Pin 9
Tín hiệu điều khiển cuộn 2
IN3
Pin 10
Tín hiệu điều khiển cuộn 3
IN4
Pin 11
Tín hiệu điều khiển cuộn 4
VCC (+)
5V
Nguồn nuôi module
GND (-)
GND
Nối đất
Mạch ULN2003 kết hợp với Arduino.
Lưu ý quan trọng về cấp nguồn cho ULN2003
Cảnh báo: Tuyệt đối không lấy nguồn 5V từ cổng USB của máy tính hoặc chân 5V của Arduino để cấp cho motor nếu bạn cần moment xoắn lớn hoặc chạy trong thời gian dài. Việc này có thể gây sụt áp, nóng board và làm hỏng cổng USB. Luôn ưu tiên sử dụng một nguồn cho uln2003 ngoài (5-12V) riêng biệt cho động cơ và nối chung GND với Arduino.
Mở rộng: Kết nối với ESP32
Bạn cũng có thể thực hiện kết nối uln2003 với esp32 theo nguyên tắc tương tự. Chỉ cần chọn 4 chân GPIO bất kỳ trên board ESP32 để làm chân xuất tín hiệu và kết nối chúng với IN1-IN4 của module.
Hướng dẫn lập trình điều khiển động cơ bước ULN2003
Sau khi hoàn tất phần cứng, chúng ta sẽ đi vào phần lập trình. Đây là phần quyết định cách thức motor sẽ hoạt động.
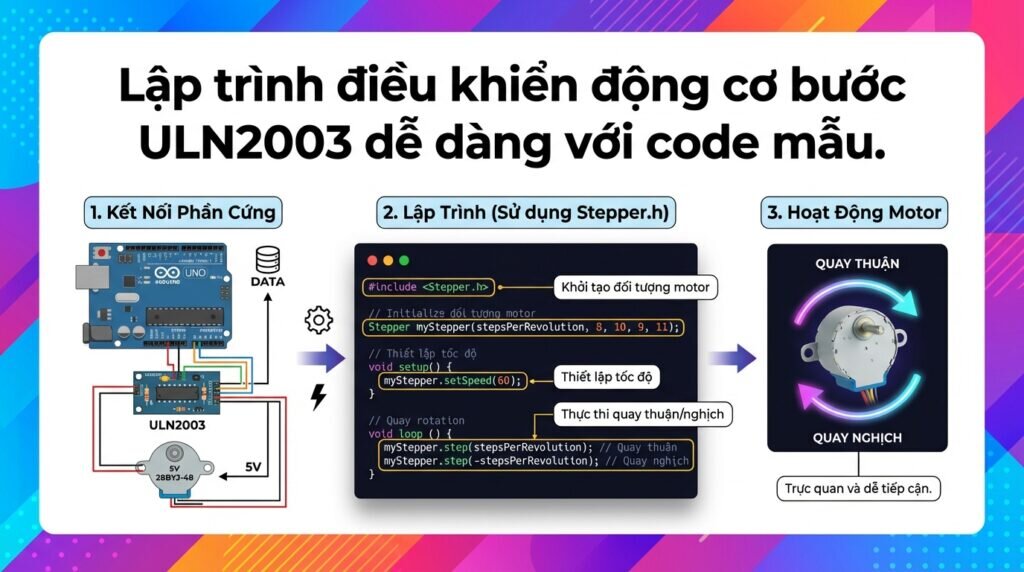
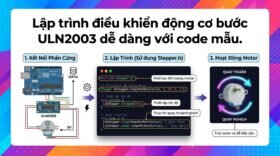
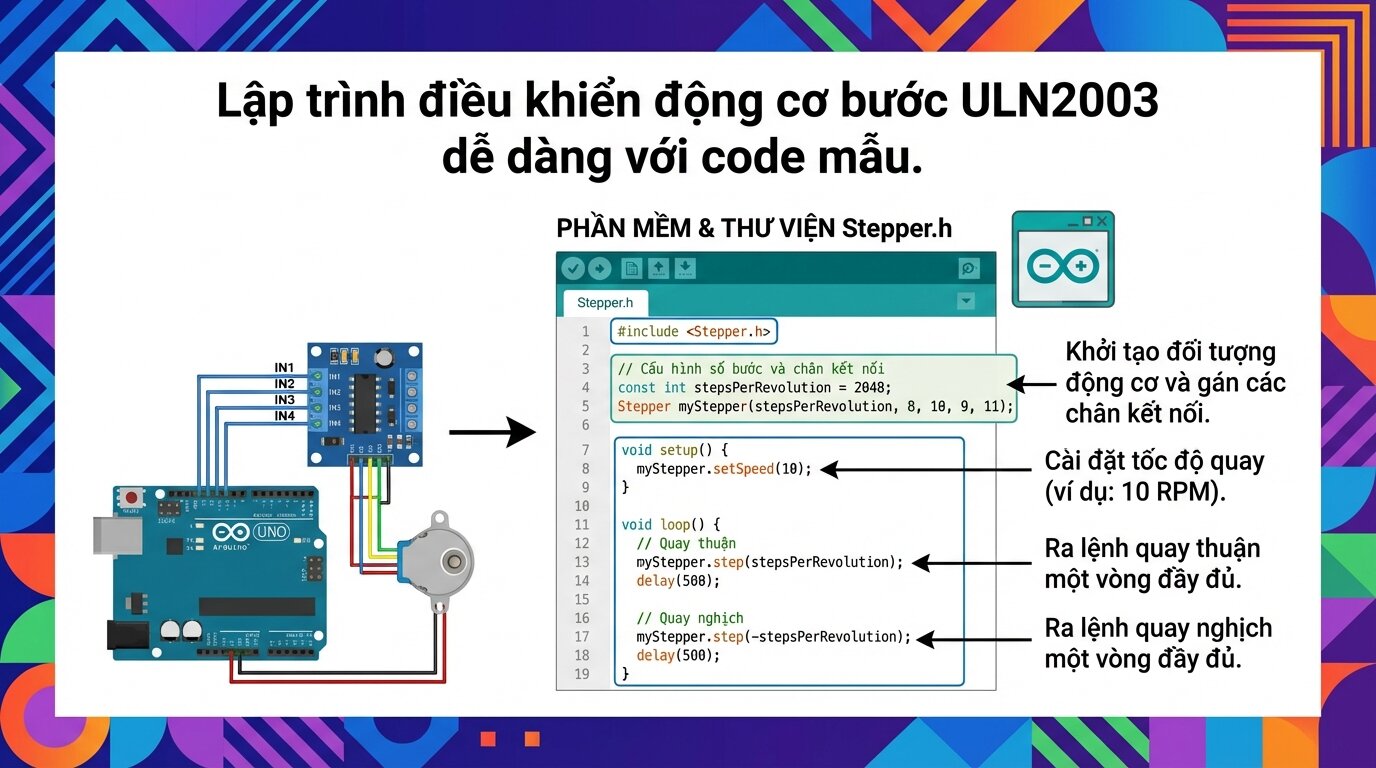
Lập trình điều khiển động cơ bước ULN2003 dễ dàng với code mẫu.
Cài đặt thư viện Stepper.h
Một tin vui là Arduino IDE đã tích hợp sẵn thư viện điều khiển động cơ bước tên là Stepper.h. Bạn không cần cài đặt gì thêm, chỉ cần gọi nó ra trong code của mình là có thể bắt đầu.
Code mẫu điều khiển với Arduino
Dưới đây là đoạn code điều khiển động cơ bước uln2003 cơ bản. Đoạn code này sẽ làm động cơ quay thuận một vòng, dừng lại, sau đó quay nghịch nửa vòng.
#include // Số bước trên một vòng của động cơ (thay đổi tùy loại motor) const int stepsPerRevolution = 2048; // Khởi tạo đối tượng Stepper với các chân kết nối IN1, IN3, IN2, IN4 // Thứ tự chân này quan trọng để động cơ quay đúng chiều Stepper myStepper(stepsPerRevolution, 8, 10, 9, 11);
void setup() { // Đặt tốc độ quay (vòng/phút) myStepper.setSpeed(10); Serial.begin(9600); }
Giải thích chi tiết code mẫu và thư viện Stepper.h
Để hiểu rõ cách điều khiển động cơ bước bằng uln2003, chúng ta cần phân tích code. Lệnh #include dùng để nạp thư viện. stepsPerRevolution là một hằng số cực kỳ quan trọng, nó định nghĩa số bước cần thiết để động cơ quay hết một vòng.
Dòng lệnh Stepper myStepper(stepsPerRevolution, 8, 10, 9, 11); khởi tạo một đối tượng motor. Lưu ý rằng thứ tự chân (8, 10, 9, 11) là cố ý để phù hợp với trình tự kích hoạt cuộn dây cho chế độ Full Step, không phải là 8, 9, 10, 11.
Hàm myStepper.setSpeed() để cài đặt tốc độ và myStepper.step() là lệnh thực thi quay. Giá trị dương cho chiều thuận và giá trị âm cho chiều nghịch. Việc lập trình điều khiển động cơ bước uln2003 thực sự rất trực quan với thư viện này.
Gặp khó khăn trong việc nạp code hoặc kết nối? Đừng ngần ngại, hãy gọi ngay cho đội ngũ kỹ thuật của Thành Thái Motor qua hotline 0909.539.175 để được hỗ trợ nhanh chóng!
Các kỹ thuật điều khiển nâng cao
Khi đã nắm vững cơ bản, bạn có thể tinh chỉnh để motor hoạt động theo ý muốn. Việc lái motor bước bằng uln2003 có nhiều tùy biến thú vị.
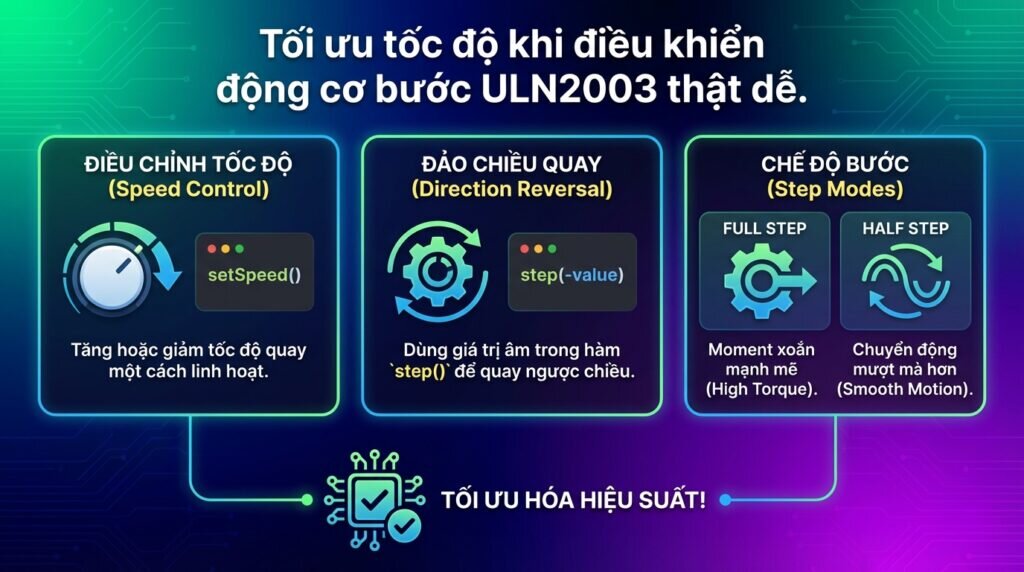
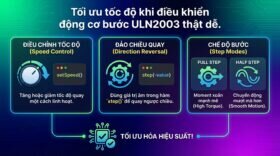
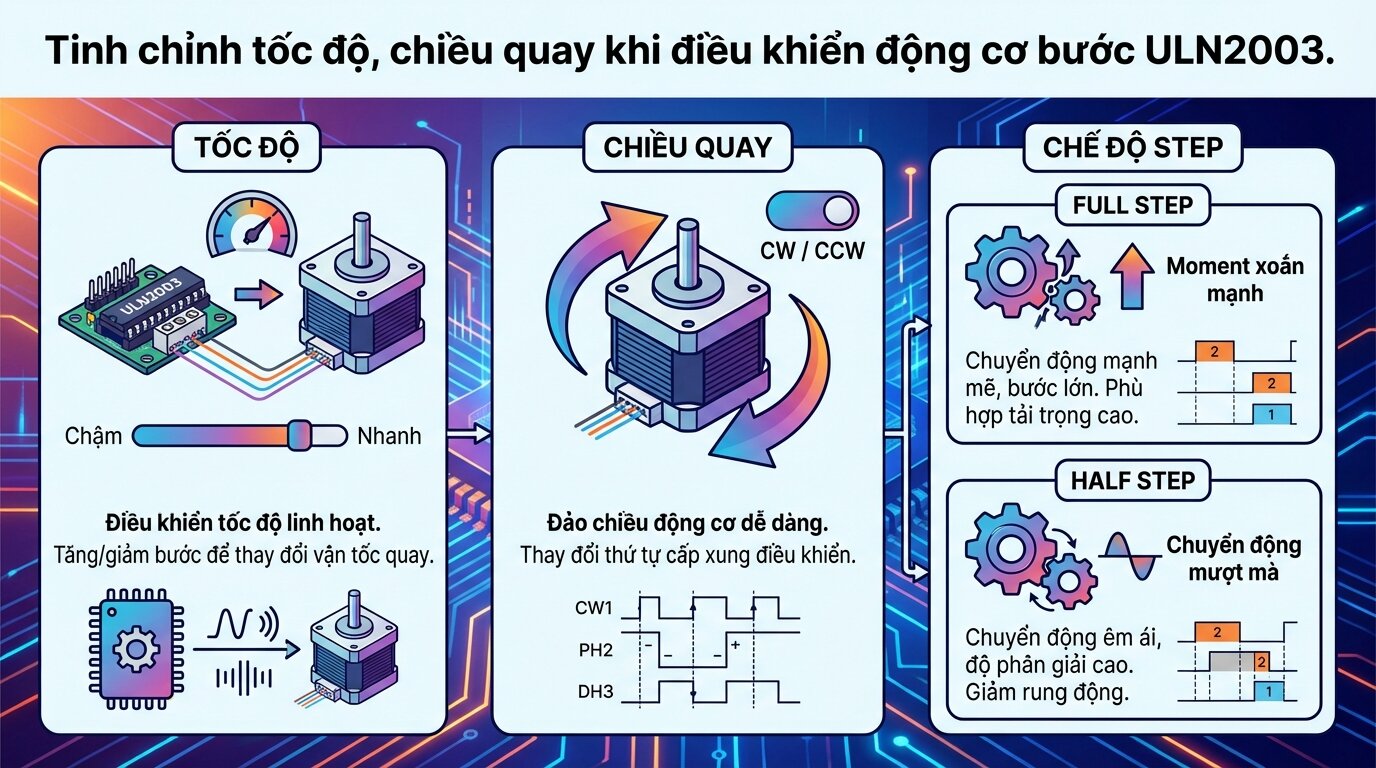
Tinh chỉnh tốc độ, chiều quay khi điều khiển động cơ bước ULN2003.
Điều chỉnh tốc độ quay
Để điều khiển tốc độ động cơ bước, bạn chỉ cần thay đổi giá trị trong hàm myStepper.setSpeed(value). Giá trị value càng lớn, động cơ quay càng nhanh, nhưng hãy lưu ý rằng tốc độ quá cao có thể khiến động cơ bị trượt bước.
Đảo chiều quay động cơ
Có hai cách để điều khiển chiều quay động cơ bước. Cách đơn giản nhất là dùng giá trị âm trong hàm myStepper.step(). Một cách khác là thay đổi thứ tự kết nối dây hoặc thứ tự chân trong code khởi tạo.
Tối ưu chuyển động: Full Step và Half Step
Có hai chế độ hoạt động chính: chế độ full step và half step. Full Step (bước đủ) cho moment xoắn mạnh hơn nhưng chuyển động có phần thô. Half Step (nửa bước) làm động cơ chạy mượt hơn, độ phân giải góc tăng gấp đôi, nhưng moment xoắn sẽ yếu đi một chút.
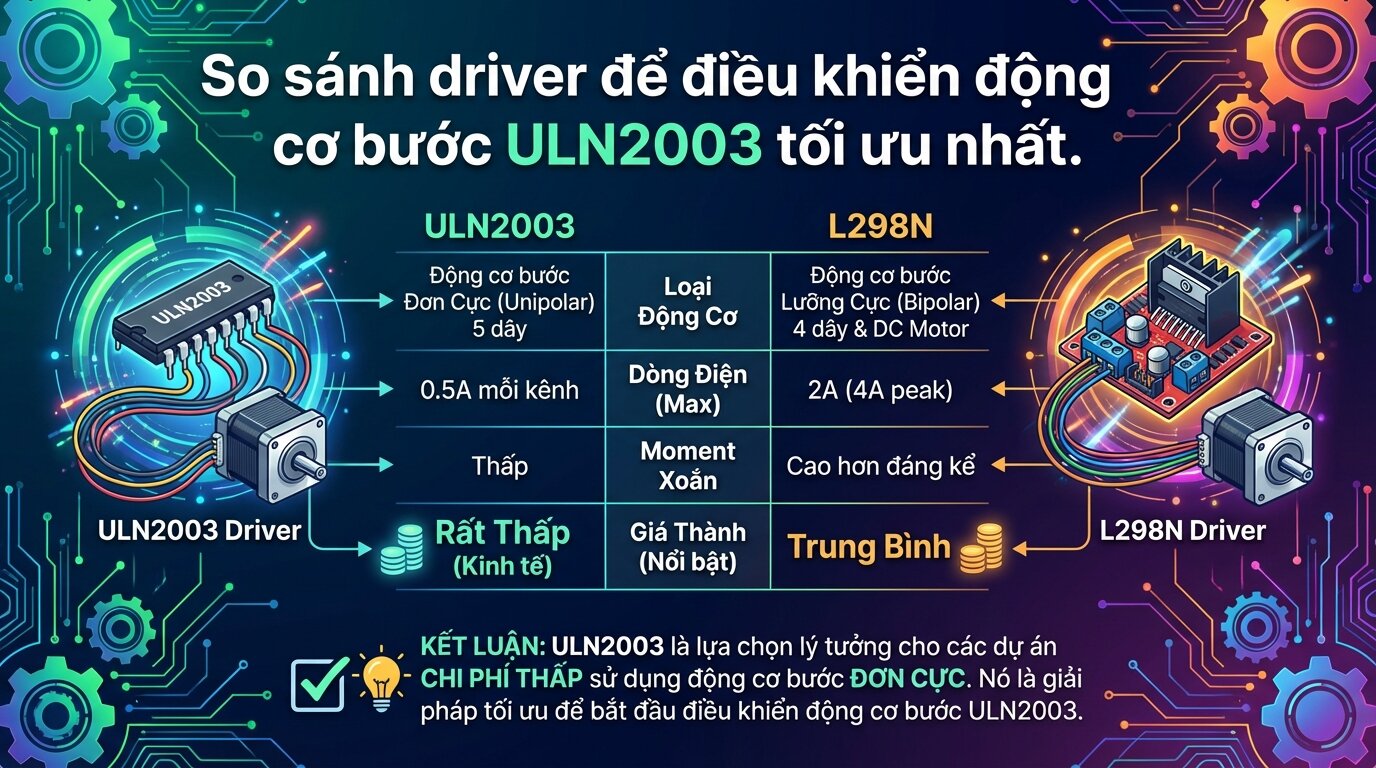
So sánh driver ULN2003 và L298N: Nên chọn loại nào?
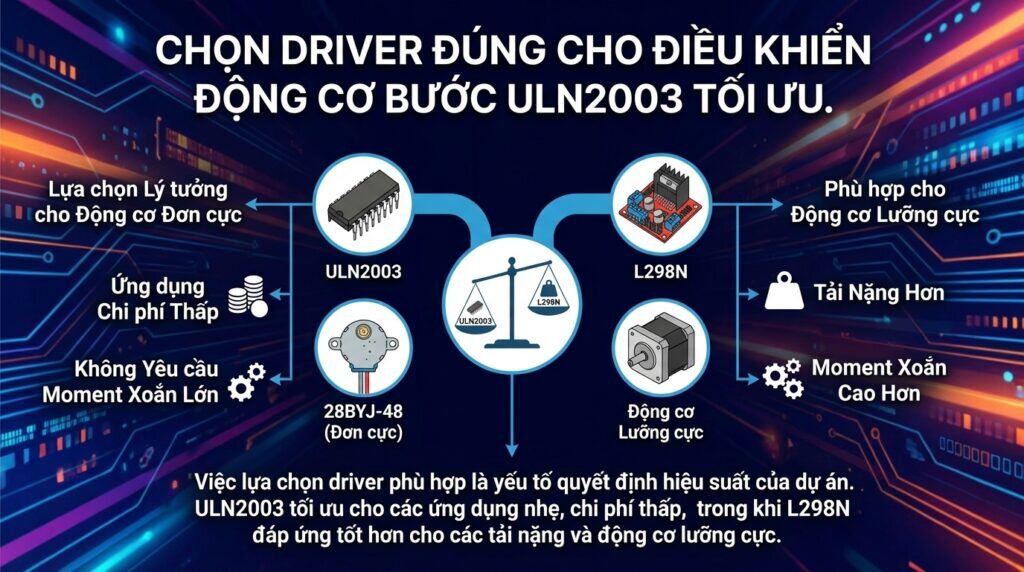
ULN2003 không phải là lựa chọn duy nhất. Việc so sánh uln2003 và l298n sẽ giúp bạn chọn đúng công cụ cho công việc.
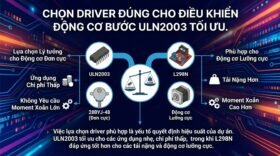
So sánh driver để điều khiển động cơ bước ULN2003 tối ưu nhất.
Các dự án nhỏ, robot học tập, cơ cấu không cần tải nặng.
Máy in 3D, CNC mini, robot cần sức mạnh.
Kết luận: Khi nào nên dùng ULN2003?
Hãy chọn driver uln2003 khi bạn đang sử dụng động cơ bước đơn cực như 28BYJ-48. Nó là lựa chọn tuyệt vời cho các dự án ưu tiên chi phí, dễ sử dụng và không yêu cầu tải quá nặng. Đây cũng là một phần trong các tài liệu về uln2003 mà bạn nên biết.
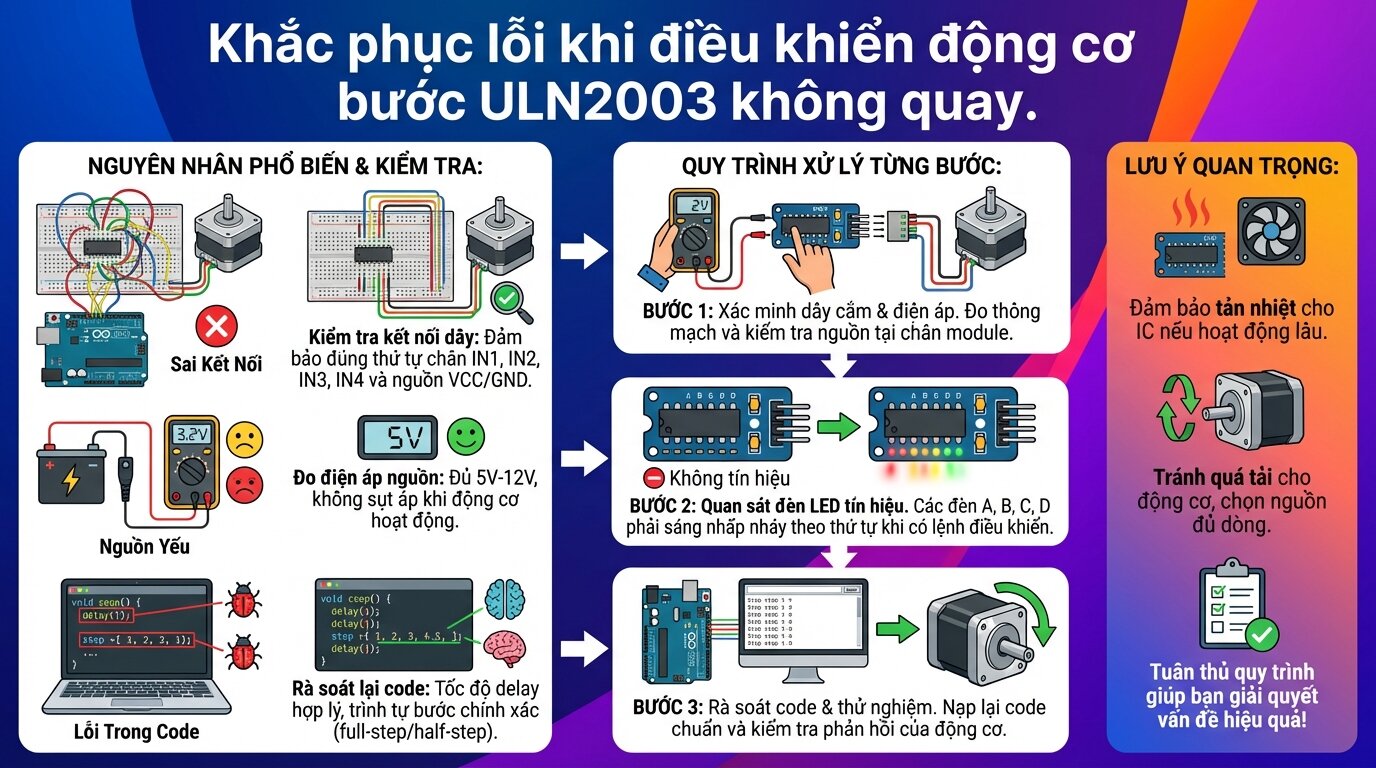
Tại sao động cơ bước không quay? Các lỗi thường gặp và cách khắc phục
Một trong những vấn đề gây nản lòng nhất là khi mọi thứ đã sẵn sàng nhưng động cơ không hoạt động. Đây là phần hướng dẫn sử dụng module uln2003 để xử lý sự cố.
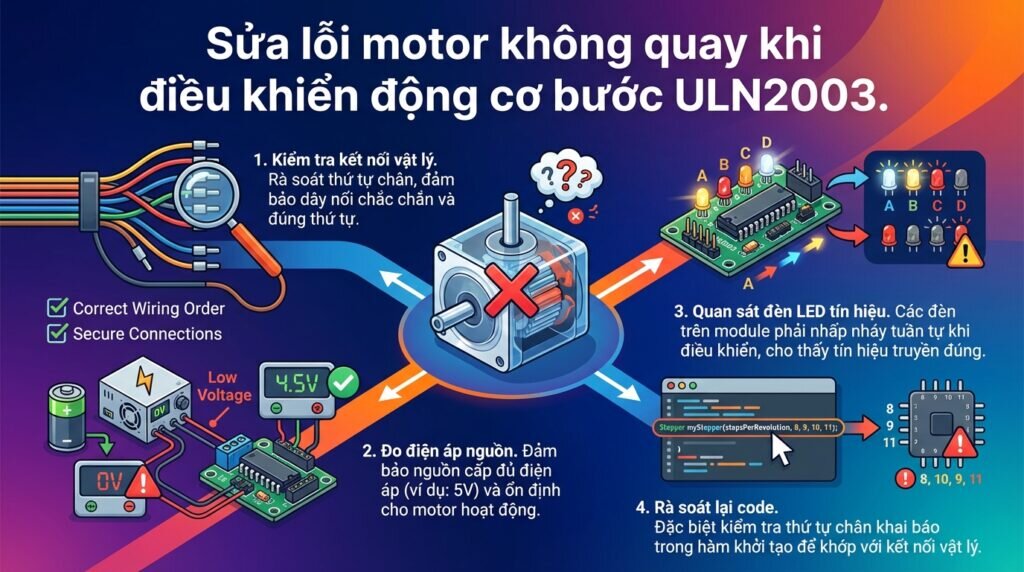
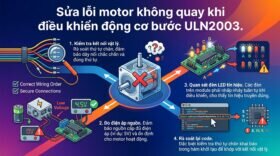
Khắc phục lỗi khi điều khiển động cơ bước ULN2003 không quay.
Các nguyên nhân phổ biến
Hiện tượng khắc phục lỗi động cơ bước không quay thường xoay quanh các nguyên nhân sau: sai thứ tự chân, thiếu nguồn hoặc nguồn yếu, kết nối lỏng lẻo. Đôi khi, vấn đề đến từ việc khai báo sai số bước trong code hoặc hỏng hóc linh kiện.
Các bước kiểm tra và xác định lỗi
Kiểm tra kết nối: Đảm bảo tất cả dây cắm đều chắc chắn, không bị lỏng.
Kiểm tra nguồn: Dùng đồng hồ VOM đo điện áp cấp cho module có đủ và ổn định không.
Kiểm tra tín hiệu điều khiển uln2003: Quan sát các đèn LED trên module. Chúng phải sáng tuần tự khi code đang chạy. Nếu không, vấn đề nằm ở code hoặc kết nối từ Arduino.
Kiểm tra code: Đảm bảo thứ tự chân và số bước trên mỗi vòng quay là chính xác.
Kiểm tra động cơ: Nếu có thể, hãy thử với một động cơ hoặc một module khác để loại trừ khả năng linh kiện hỏng.
Mẹo hay từ kỹ sư Thành Thái Motor: Một trong những lỗi phổ biến nhất là sai thứ tự chân khi khởi tạo Stepper myStepper(stepsPerRevolution, 8, 10, 9, 11);. Thứ tự chuẩn cho chế độ Full Step thường là cuộn 1 -> cuộn 3 -> cuộn 2 -> cuộn 4. Hãy thử hoán đổi vị trí các chân này trong code nếu động cơ chỉ rung nhẹ mà không quay.
Câu hỏi thường gặp (FAQ)
Cần sử dụng nguồn điện bao nhiêu cho module ULN2003?
Module ULN2003 có thể hoạt động với nguồn từ 5V đến 12V. Nguồn 5V thường đủ cho các ứng dụng cơ bản, nhưng nếu cần tính toán moment xoắn động cơ bước lớn hơn, bạn nên sử dụng nguồn ngoài 9V hoặc 12V.
Có thể dùng ULN2003 để điều khiển động cơ bước lưỡng cực (4 dây) không?
Không. ULN2003 được thiết kế cho động cơ đơn cực (5 hoặc 6 dây). Để điều khiển động cơ lưỡng cực, bạn cần sử dụng driver dạng cầu H như L298N hoặc A4988.
Làm thế nào để động cơ quay mượt hơn?
Để động cơ quay mượt hơn, bạn có thể chuyển sang chế độ Half Step (nửa bước). Chế độ này tăng gấp đôi số bước trên mỗi vòng quay, giúp chuyển động mịn hơn nhưng sẽ làm giảm một chút moment xoắn của động cơ.
Động cơ 28BYJ-48 có thông số chính xác là bao nhiêu bước/vòng?
Động cơ 28BYJ-48 có tỉ số truyền là 1:64 và góc bước cơ bản là 5.625 độ. Ở chế độ Half Step, nó cần 4096 bước để quay hết một vòng. Ở chế độ Full Step, nó cần 2048 bước.
Kết luận
Việc điều khiển động cơ bước ULN2003 là một kỹ năng nền tảng và cực kỳ hữu ích cho bất kỳ ai đang bắt đầu với lĩnh vực điện tử tự động hóa, robot hay các dự án DIY. Mặc dù không phải là driver mạnh mẽ nhất, sự đơn giản, chi phí thấp và cộng đồng hỗ trợ lớn đã làm cho ULN2003 trở thành lựa chọn hàng đầu cho vô số ứng dụng học tập và thực tế. Một trong các ứng dụng của uln2003 là trong các cơ cấu đóng mở tự động nhỏ.
Qua bài viết này, Thành Thái Motor đã cung cấp một cái nhìn toàn diện từ nguyên lý, cách kết nối phần cứng, lập trình phần mềm cho đến cách khắc phục các sự cố thường gặp. Chúng tôi tin rằng với những hướng dẫn chi tiết này, bạn hoàn toàn có thể tự tin làm chủ và ứng dụng thành công module ULN2003 vào dự án của mình. Việc hiểu rõ bản chất vấn đề không chỉ giúp bạn hoàn thành công việc mà còn là nền tảng vững chắc để tiếp cận các công nghệ phức tạp hơn.