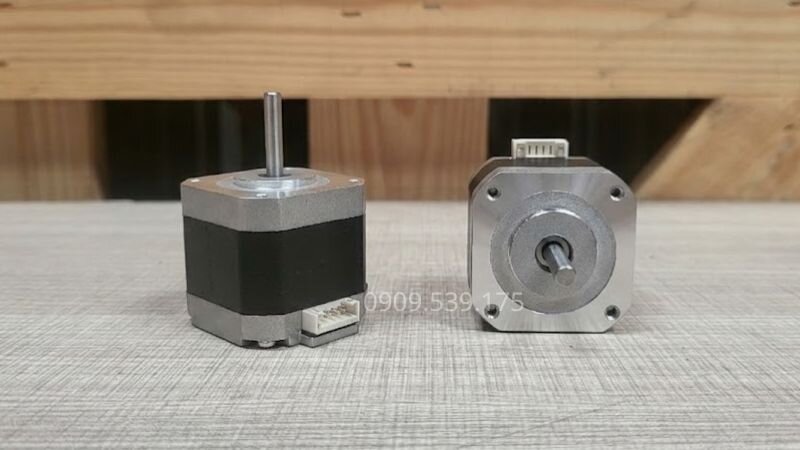
Trong kỷ nguyên tự động hóa và cơ khí chính xác, động cơ bước (stepper motor) đóng vai trò là cơ cấu chấp hành tối quan trọng. Việc làm chủ cách đảo chiều động cơ bước không chỉ giúp bạn làm chủ thiết bị mà còn bảo vệ các linh kiện đắt tiền như driver điều khiển hay mạch vi điều khiển khỏi nguy cơ hư hỏng. Trong bài viết này, Thành Thái Motor sẽ hướng dẫn bạn toàn bộ các giải pháp can thiệp từ phần cứng đến phần mềm một cách trực quan, an toàn và hiệu quả nhất.
Tại sao cần đảo chiều quay động cơ bước?
Không giống như động cơ DC thông thường (chỉ cần đảo cực nguồn dương âm là đảo chiều), động cơ bước dịch chuyển theo từng góc bước rời rạc dựa trên các xung điện kỹ thuật số. Do đó, việc thay đổi hướng quay yêu cầu những kỹ thuật đặc thù hơn.
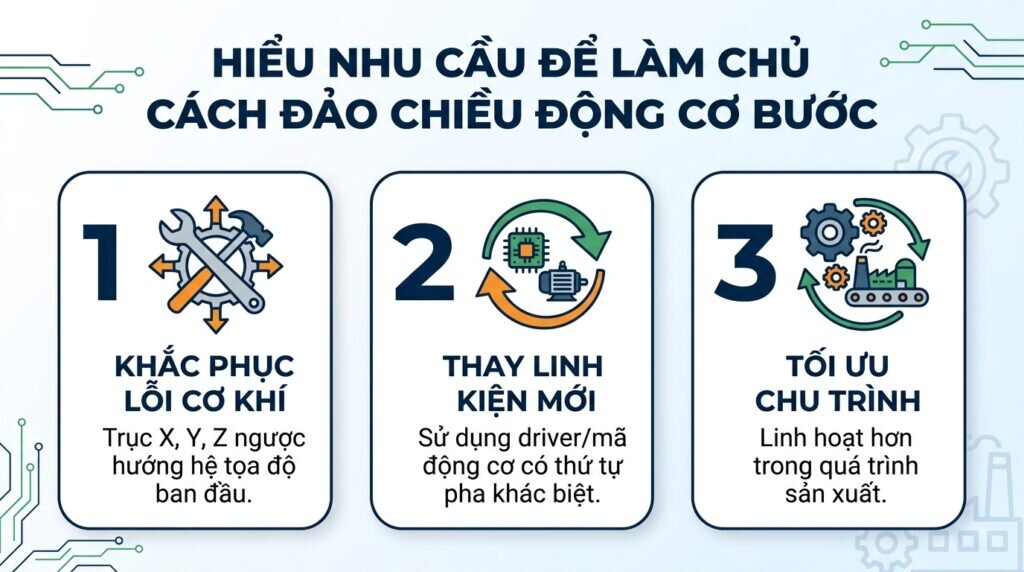
Có 3 lý do chính khiến bạn phải thực hiện đảo chiều quay:
Lỗi thiết kế cơ khí ban đầu: Khi lắp ráp trục cơ học (như trục X, Y, Z trên máy CNC), hướng di chuyển vật lý bị ngược so với hệ tọa độ thiết lập trên phần mềm điều khiển.
Thay thế linh kiện mới: Khi bạn thay thế một mã động cơ bước hoặc một dòng driver điều khiển mới (ví dụ từ driver A4988 sang TB6600 hoặc DM542), thứ tự định nghĩa pha của nhà sản xuất có thể khác nhau, dẫn đến lệch hướng quay.
Tối ưu hóa quy trình vận hành: Hệ thống máy công nghiệp cần thay đổi chu trình làm việc linh hoạt, yêu cầu trục động cơ phải đảo chiều liên tục để thực hiện các thao tác khứ hồi.
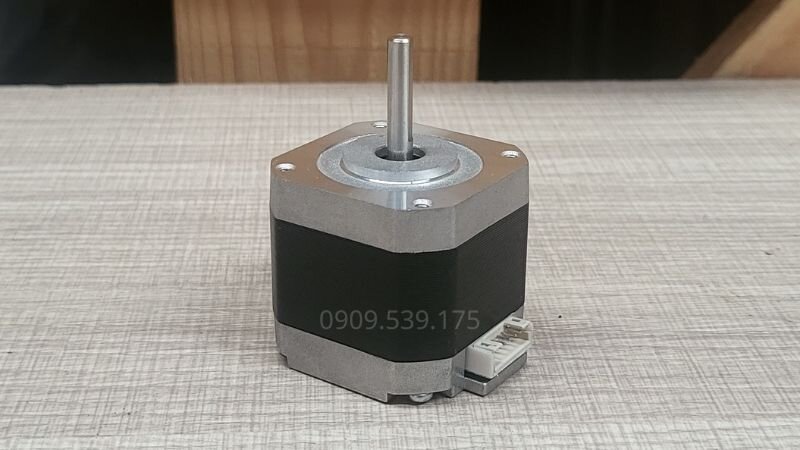
Đảo chiều quay động cơ bước yêu cầu kỹ thuật cao
Nguyên lý cuộn dây và lưu ý an toàn trước khi thao tác
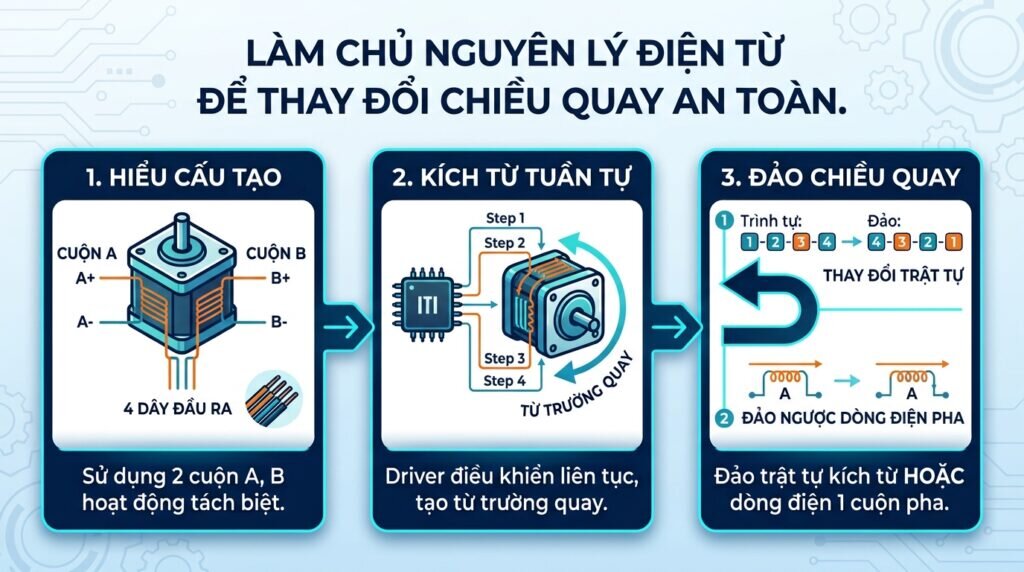
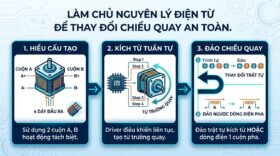
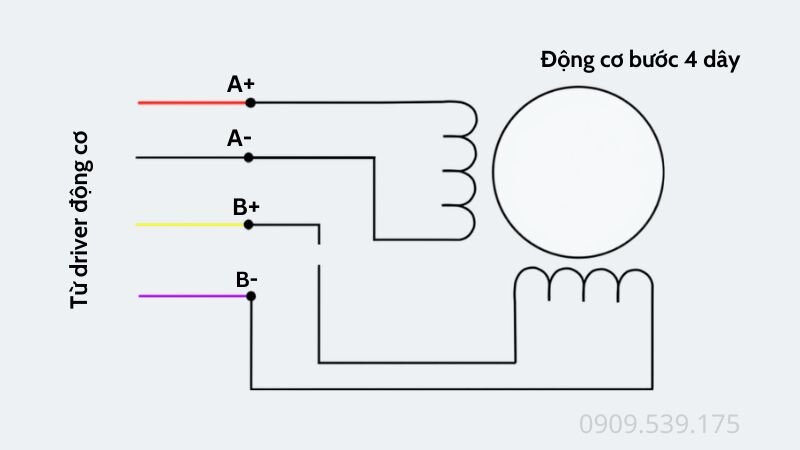
Để áp dụng cách đảo chiều động cơ bước thành công, bạn bắt buộc phải hiểu cấu trúc lõi bên trong của thiết bị. Động cơ bước lưỡng cực phổ biến nhất hiện nay thường có 4 dây ra, tương ứng với hai cuộn dây độc lập:
Cuộn A: Gồm 2 dây (A+ và A-)
Cuộn B: Gồm 2 dây (B+ và B-)
Nguyên lý vận hành: Vi điều khiển sẽ gửi tín hiệu xung đến driver. Driver chuyển đổi xung này thành dòng điện kích từ lần lượt cho Pha A rồi đến Pha B. Trật tự kích từ này sinh ra một từ trường quay bên trong stator, kéo theo rotor nam châm vĩnh cửu quay theo. Muốn đảo chiều quay, ta phải đảo ngược trật tự kích từ hoặc đảo chiều dòng điện chạy trong một cuộn pha.
Nguyên lý cuộn dây của động cơ bước
Cách đảo chiều động cơ bước bằng phần cứng (Đấu nối dây)
Đây là phương pháp trực tiếp, nhanh chóng và không yêu cầu bạn phải biết lập trình hay can thiệp vào máy tính.
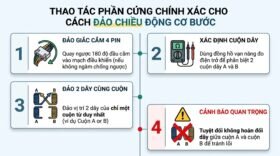
Phương pháp 1: Đảo ngược toàn bộ giắc cắm
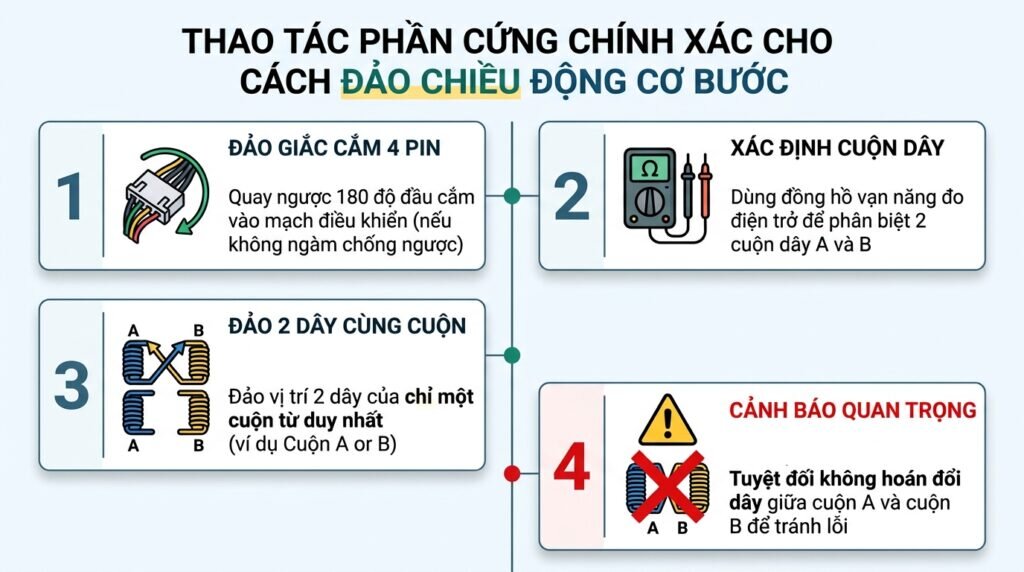
Đây là cách nhanh nhất áp dụng cho các dòng động cơ có giắc cắm 4 pin chuẩn nối thẳng vào board mạch điều khiển (như trên các mạch RAMPS của máy in 3D).
Tắt nguồn hệ thống.
Rút giắc cắm 4 chân ra khỏi mạch điều khiển.
Xoay giắc cắm 180 độ (đảo chiều giắc) và cắm lại.
Bật nguồn và kiểm tra.
Lưu ý: Cách này chỉ áp dụng được nếu bo mạch không dùng các loại giắc cắm có ngàm khóa chống cắm ngược (như XH2.54 có ngàm).
Phương pháp 2: Đảo vị trí 2 dây của cùng một cuộn từ
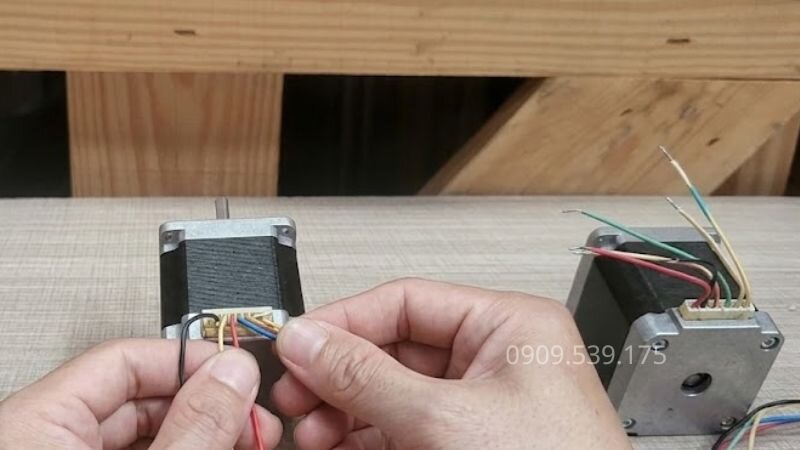
Đây là phương pháp chuẩn mực và áp dụng được trong mọi trường hợp. Nguyên lý để đảo chiều động cơ là bạn chỉ cần đảo vị trí 2 dây của MỘT cuộn từ duy nhất (Cuộn A hoặc Cuộn B), và giữ nguyên cuộn còn lại.
Các bước thực hiện:
Xác định cặp dây: Dùng đồng hồ vạn năng (thang đo điện trở hoặc thông mạch) để tìm ra 2 dây của cùng một cuộn (đo thấy thông mạch là 1 cặp). Giả sử bạn xác định được Cặp 1 (Xanh, Đỏ) và Cặp 2 (Đen, Vàng).
Đảo 1 cặp dây: Bạn rút dây Xanh và Đỏ ra, đổi chỗ chúng cho nhau. Dây Đen và Vàng để nguyên vị trí cũ.
Lắp lại vào driver, cấp nguồn và động cơ sẽ quay theo chiều ngược lại.
Tuyệt đối không: Đổi chéo dây của Cuộn A sang Cuộn B (Ví dụ: Cắm dây Xanh cùng với dây Đen). Điều này sẽ làm động cơ không quay được và chỉ rung lắc.
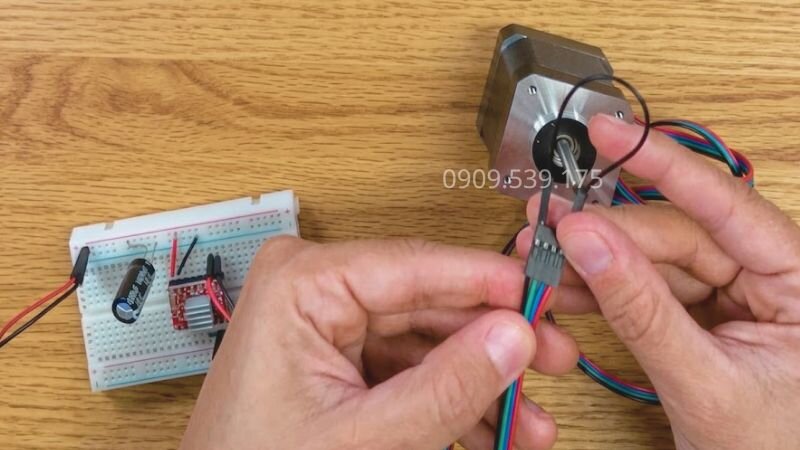
Cách đảo chiều động cơ bước bằng phương pháp đấu nối dây
Cách đảo chiều động cơ bước bằng phần mềm
Khi hệ thống đòi hỏi sự linh hoạt cao hoặc cần đảo chiều tự động theo kịch bản vận hành, giải pháp phần mềm luôn được ưu tiên hàng đầu.
Cách 1: Thay đổi mã code lập trình Arduino (Dành cho robot/DIY)
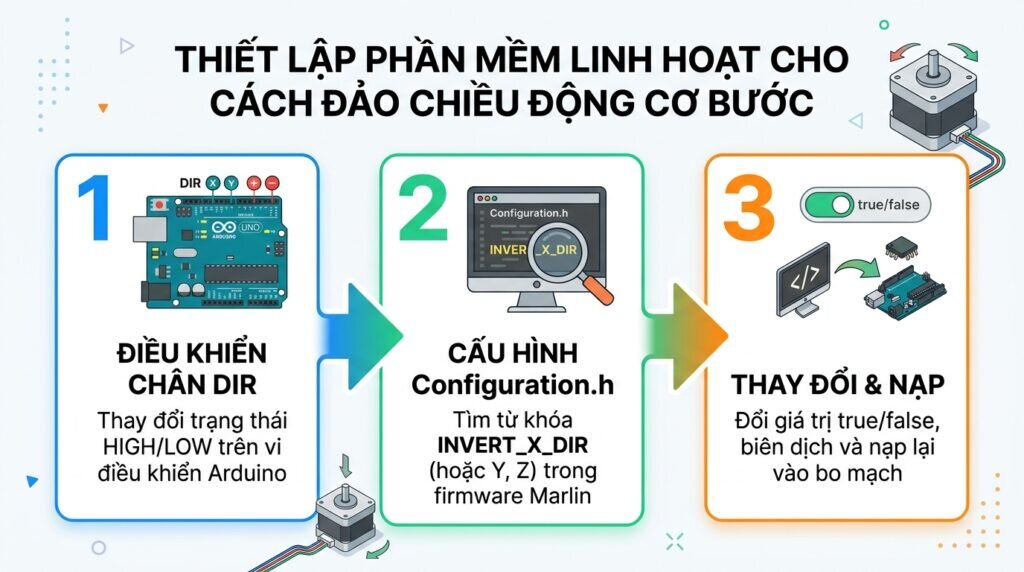
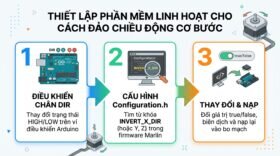
Hầu hết các hệ thống robot tự chế hoặc máy CNC mini sử dụng vi điều khiển Arduino kết hợp với các dòng driver độc lập. Driver luôn có một chân tín hiệu chuyên dụng gọi là chân DIR (Direction) để kiểm soát hướng quay.
Khi chân DIR nhận tín hiệu HIGH, driver sẽ điều khiển mạch cầu H cấp điện cho động cơ quay theo chiều kim đồng hồ (CW). Ngược lại, khi chân DIR nhận tín hiệu LOW, động cơ sẽ quay ngược chiều kim đồng hồ (CCW).
Cách 2: Cấu hình lại Firmware Marlin (Dành cho máy in 3D/CNC mini)
Nếu máy in 3D hoặc máy CNC DIY của bạn chạy bằng bo mạch tích hợp sử dụng mã nguồn mở Marlin, việc đảo chiều không cần viết lại mã nguồn từ đầu mà chỉ cần chỉnh sửa một dòng cấu hình trong file Configuration.h.
Bước 1: Mở file tệp tin Configuration.h bằng phần mềm Arduino IDE hoặc VS Code.
Bước 2: Nhấn tổ hợp phím Ctrl + F và tìm kiếm từ khóa tương ứng với trục bạn muốn đảo chiều (ví dụ trục X: INVERT_X_DIR).
Bước 3: Thay đổi giá trị logic của dòng lệnh:
Nếu dòng lệnh đang là: #define INVERT_X_DIR false
Bạn hãy sửa thành: #define INVERT_X_DIR true
(Hoặc ngược lại nếu giá trị ban đầu đang là true thì sửa thành false).
Bước 4: Tiến hành Biên dịch (Compile) và Nạp lại (Upload) firmware lên bo mạch. Trục X của máy sẽ tự động di chuyển theo hướng ngược lại một cách hoàn hảo.
Đảo chiều động cơ bước bằng phần mềm
Các lỗi thường gặp khi đảo chiều động cơ bước và cách khắc phục
Đôi khi thao tác đảo chiều có thể gặp trục trặc, dưới đây là cách chẩn đoán và xử lý nhanh từ chuyên gia:
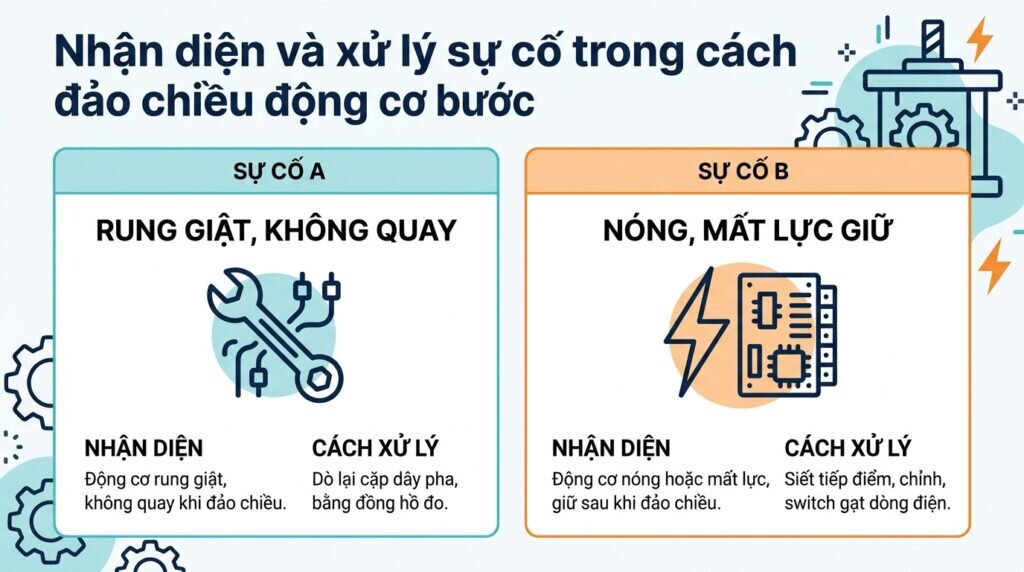
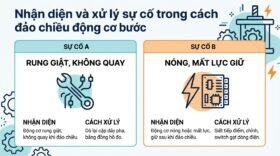
Động cơ bước bị rung giật, kêu to nhưng không quay
Nguyên nhân: Lỗi này xảy ra 99% do bạn đấu sai dây pha khi thao tác phần cứng. Bạn đã vô tình đấu nhầm một dây của Pha A sang chân của Pha B (hoặc ngược lại), khiến từ trường bên trong stator bị triệt tiêu lẫn nhau, làm rotor bị kẹt và rung giật tại chỗ.
Cách khắc phục: Ngắt nguồn điện ngay lập tức. Sử dụng đồng hồ đo điện trở để dò lại chính xác 2 cặp dây độc lập của Pha A và Pha B, sau đó đấu nối đúng sơ đồ ký hiệu trên vỏ driver.
Động cơ bước bị nóng bất thường hoặc mất lực giữ
Nguyên nhân: Hiện tượng này không do việc đảo chiều trực tiếp gây ra, mà thường do quá trình đấu nối lại dây làm lỏng tiếp điểm, hoặc trong lúc cài đặt phần mềm bạn đã vô tình cấu hình sai tần số xung, hoặc chỉnh sai dòng điện định mức (dòng RMS) trên các switch gạt của driver.
Cách khắc phục: Kiểm tra lại độ chắc chắn của các đầu nối cốt dây. Xem lại tài liệu kỹ thuật của động cơ để điều chỉnh các switch gạt trên driver sao cho dòng điện cấp vào không vượt quá dòng định mức của động cơ.
Các lỗi thường gặp khi đảo chiều động cơ bước
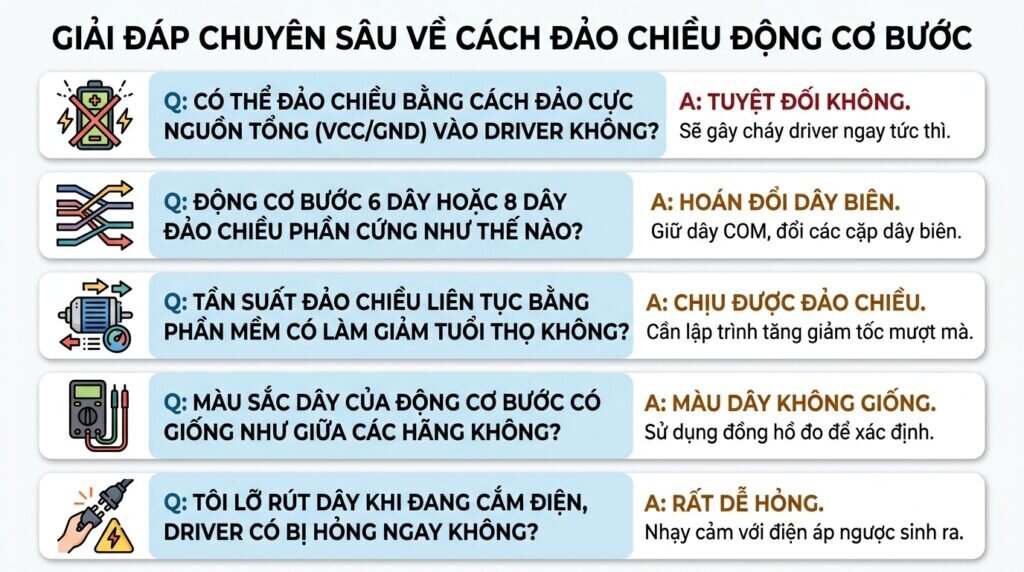
Câu hỏi thường gặp
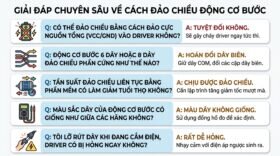
Tôi có thể đảo chiều động cơ bước bằng cách đảo ngược cực của nguồn cấp nguồn tổng (VCC/GND) vào driver không?
Tuyệt đối KHÔNG! Nếu bạn đảo ngược cực nguồn cấp cho driver, bạn sẽ làm cháy toàn bộ các linh kiện điện tử, chip xử lý và mạch công suất của driver ngay lập tức do hiện tượng quá dòng và ngược cực điện áp.
Động cơ bước 6 dây hoặc 8 dây thì đảo chiều phần cứng như thế nào?
Động cơ 6 dây hoặc 8 dây bản chất là các dạng động cơ đơn cực (Unipolar) hoặc động cơ có các cuộn dây tách rời. Cách đơn giản nhất là bạn xác định các dây trung tâm (COM) đấu cố định, sau đó chỉ cần hoán đổi vị trí của các cặp dây biên (hai đầu cuộn dây) thuộc cùng một pha với nhau giống như nguyên lý của động cơ 4 dây.
Tần suất đảo chiều liên tục bằng phần mềm có làm giảm tuổi thọ động cơ không?
Động cơ bước được thiết kế để chịu được việc đảo chiều liên tục ở tốc độ cao. Tuy nhiên, việc đảo chiều đột ngột khi động cơ đang quay ở tốc độ rất cao (High RPM) sẽ gây ra lực quán tính lớn làm mất bước hoặc mòn cơ khí. Bạn nên lập trình tăng tốc và giảm tốc mượt mà trước khi đảo trạng thái chân DIR.
Màu sắc dây của động cơ bước có giống nhau giữa các hãng không?
Không. Màu dây (như Đỏ, Xanh lá, Vàng, Xanh dương...) hoàn toàn do nhà sản xuất quy định. Đừng tin tưởng 100% vào màu dây trên mạng. Tốt nhất là dùng đồng hồ đo điện trở để xác định cặp dây.
Tôi lỡ rút dây khi đang cắm điện, driver có bị hỏng ngay lập tức không?
Có khả năng rất cao. Driver điều khiển động cơ bước (đặc biệt là các dòng giá rẻ) cực kỳ nhạy cảm với điện áp ngược sinh ra từ cuộn từ. Hãy cẩn thận kiểm tra xem IC có bị nóng rát hay cháy khét không.
Kết luận
Việc nắm rõ cách đảo chiều động cơ bước qua hai phương thức phần cứng và phần mềm giúp bạn chủ động hoàn toàn trong việc vận hành, lắp ráp và sửa chữa các hệ thống máy móc tự động hóa. Hãy luôn tuân thủ nguyên tắc ngắt nguồn điện trước khi thao tác phần cứng để bảo vệ thiết bị luôn an toàn.