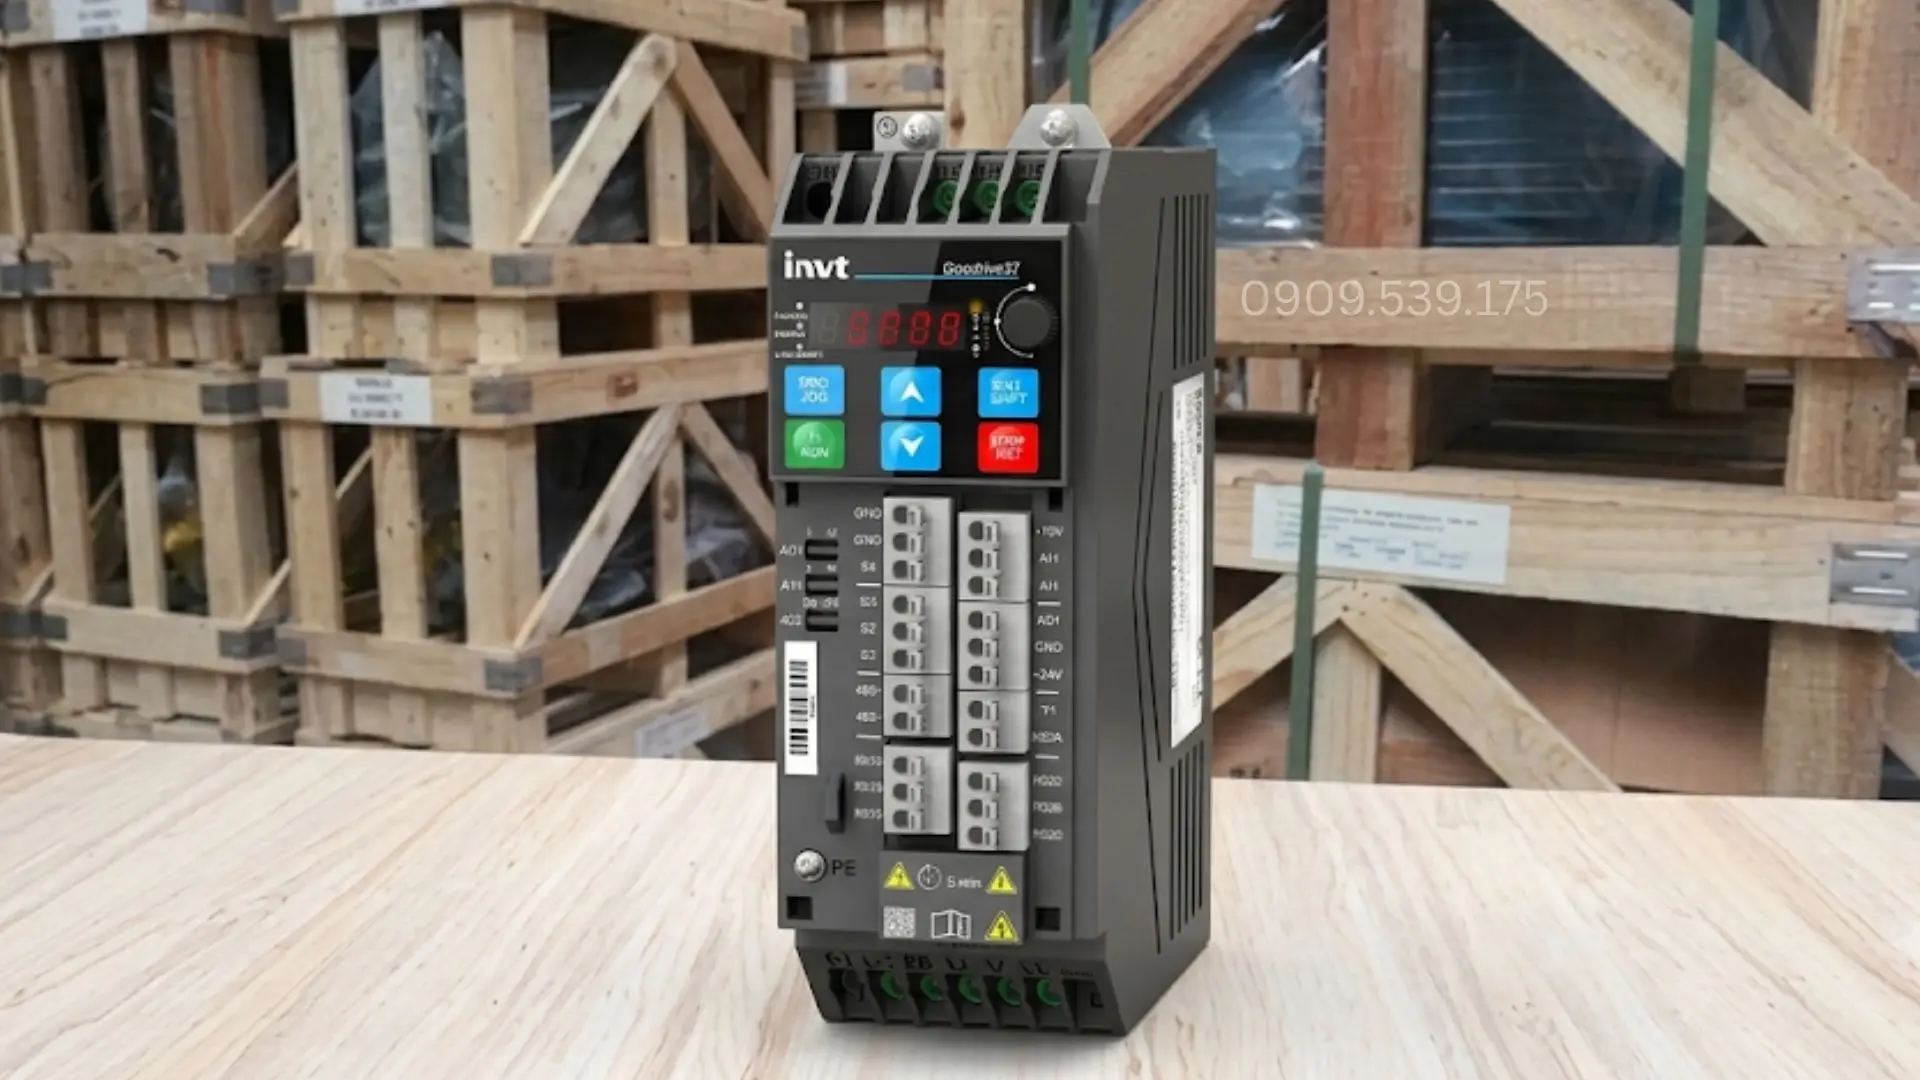
Nhiều kỹ thuật viên vừa đấu dây xong đã lắp sai thì máy biểu hiện thế nào nhấn RUN và tăng tần số, trong khi chưa nhập dòng định mức, chưa chọn nguồn lệnh và chưa kiểm tra điện trở xả. Cách làm này có thể khiến motor quá dòng khi tăng tốc, biến tần quá áp lúc dừng hoặc mất tác dụng bảo vệ quá tải. Khi cài đặt biến tần INVT GD200A, cần xác định đúng mã máy, loại tải G/P và thông số trên tem motor trước khi cấp lệnh chạy.
Các dòng INVT GD200A phổ biến ở Việt Nam
GD200A có các model tải mô-men không đổi loại G và tải mô-men biến thiên loại P, sử dụng cho những nhóm máy công nghiệp khác nhau. Tuy nhiên, dòng máy có hạn chế là không phải mọi model đều tích hợp sẵn bộ hãm, nên ứng dụng cần giảm tốc nhanh có thể phải trang bị thêm bộ hãm và điện trở xả. Khi chọn thiết bị, cần đối chiếu công suất và điện áp theo đúng mã model thay vì chỉ dựa vào tên dòng máy.
Dòng máy
Dải công suất và điện áp
Loại máy hay dùng
GD200A-0R7G-4 đến GD200A-2R2G-4
0,75–2,2 kW; nguồn vào 3 pha 380V
Băng tải nhỏ, máy khuấy và tải mô-men không đổi
GD200A-004G/5R5P-4
4/5,5 kW; nguồn vào 3 pha 380 V
Máy công nghiệp tải G hoặc bơm, quạt tải P
GD200A-5R5G/7R5P-4 đến GD200A-015G/018P-4
5,5/7,5–15/18,5 kW; nguồn vào 3 pha 380 V
Băng tải, máy trộn, quạt và bơm công nghiệp
GD200A-018G/022P-4 đến GD200A-055G/075P-4
18,5/22–55/75kW; nguồn vào 3 pha 380V
Máy nén, hệ thống truyền động và bơm công suất lớn
Máy công nghiệp công suất lớn, bơm và quạt công nghiệp
Các model biến tần INVT GD200A phổ biến theo công suất và điện áp
Ý nghĩa các phím trên bàn phím
Bàn phím GD200A cho phép nhập tham số, điều khiển chạy/dừng và theo dõi trạng thái vận hành. Khi chạy thử, phím SHIFT được dùng nhiều để chuyển đổi thông tin trên màn hình, giúp kiểm tra tần số, dòng điện, điện áp và tốc độ quay mà không phải dừng máy để vào từng nhóm tham số.
Phím hoặc đèn báo
Chức năng
PRG/ESC
Vào hoặc thoát menu cài đặt
DATA/ENT
Mở nhóm tham số, xác nhận giá trị vừa nhập
▲ / ▼
Di chuyển giữa các mã hàm hoặc tăng, giảm giá trị
SHIFT
Chuyển vị trí chữ số khi chỉnh sửa và luân phiên thông tin hiển thị
RUN
Phát lệnh chạy khi nguồn lệnh được chọn từ bàn phím
STOP/RST
Phát lệnh dừng trong phạm vi được cấu hình; xóa mã lỗi sau khi nguyên nhân đã được xử lý
RUN/TUNE
Tắt khi dừng, nhấp nháy trong quá trình tự dò thông số động cơ và sáng khi chạy
LOCAL/REMOT
Nhận biết chế độ điều khiển qua bàn phím, cầu đấu hoặc truyền thông
TRIP
Báo trạng thái sự cố
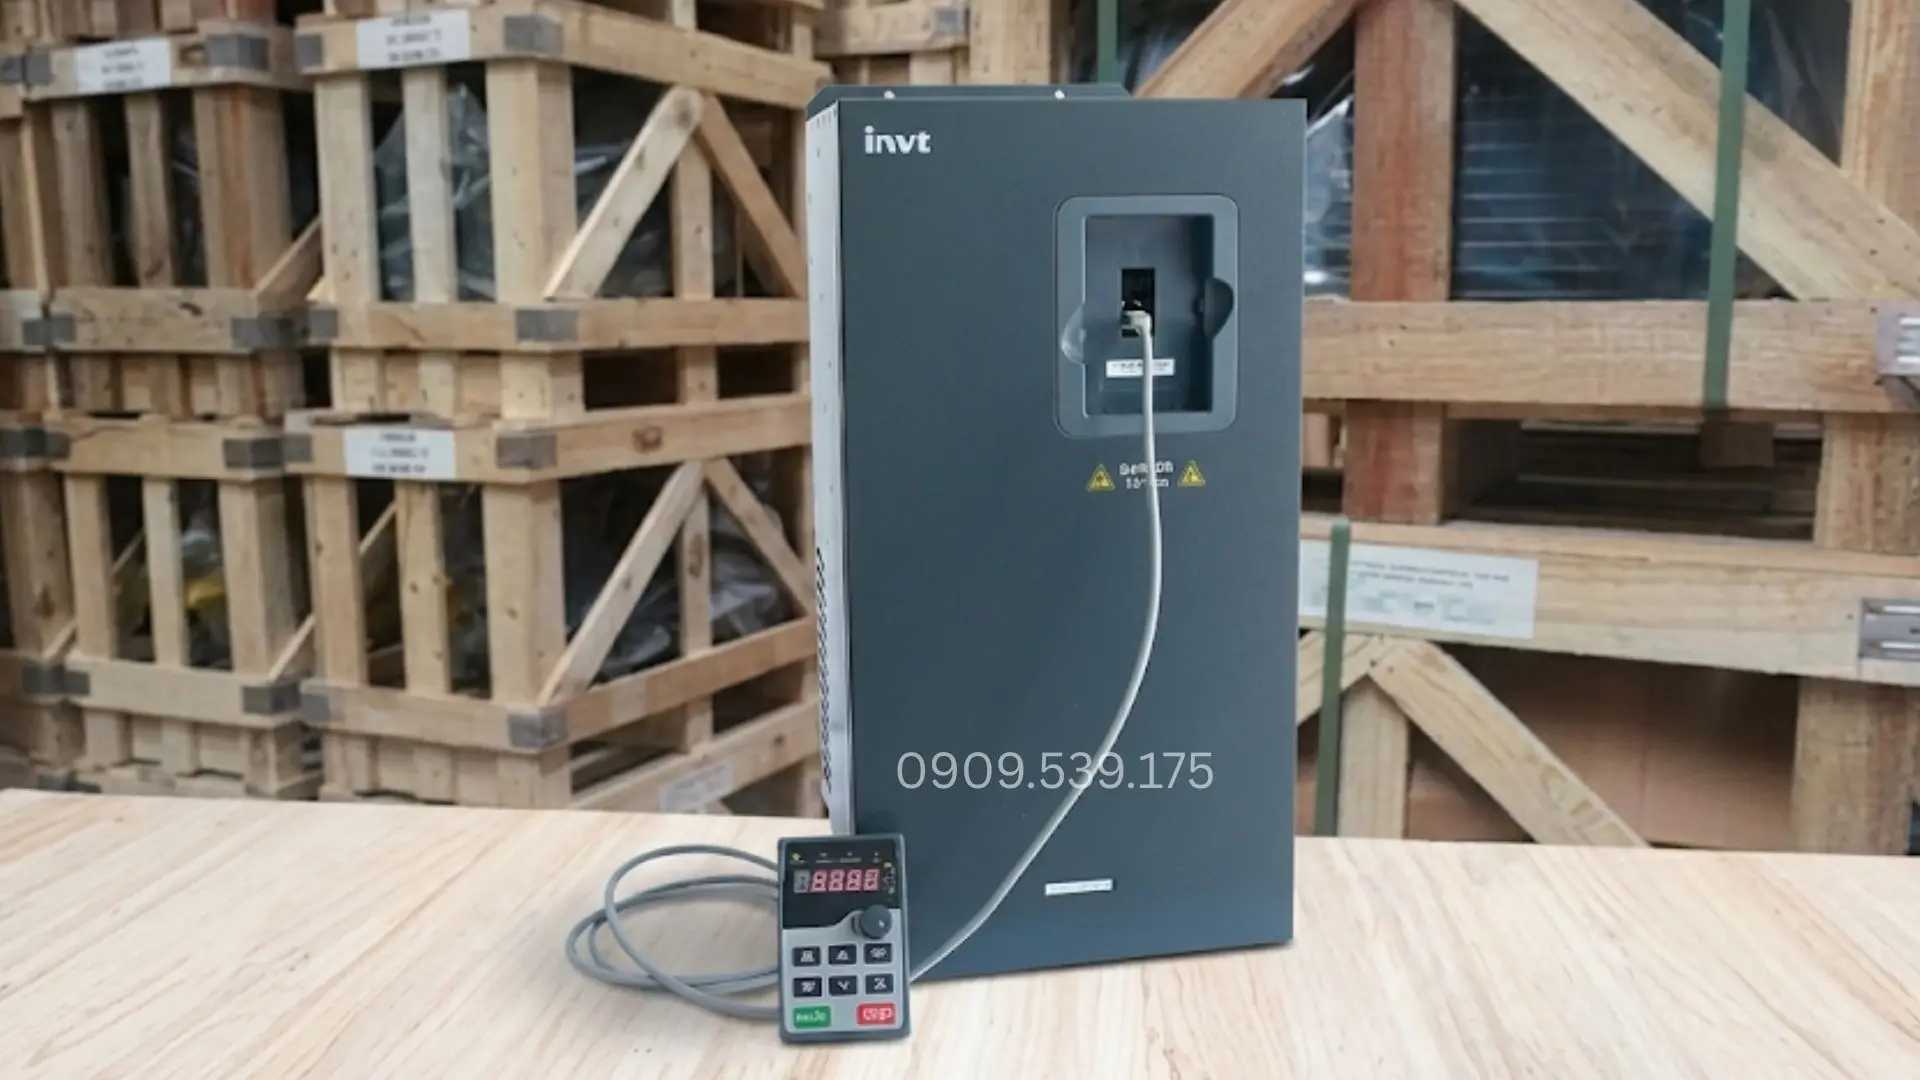
Màn hình có thể hiển thị Hz, A, V và rpm; cần quan sát cả giá trị lẫn đơn vị đi kèm để tránh nhầm dòng điện với điện áp. Khi vận hành, SHIFT giúp chuyển thông tin giám sát theo danh mục được hỗ trợ. Các model từ GD200A-015G/018P-4 trở xuống sử dụng biến trở analog trên bàn phím, tương ứng ngõ vào AI1. Từ GD200A-018G/022P-4 trở lên sử dụng núm chỉnh số để thay đổi tần số theo tham số P08.42.
Chức năng phím điều khiển và đèn trạng thái biến tần GD200A
Sơ đồ đấu dây INVT GD200A
Mạch đấu dây INVT GD200A gồm mạch động lực cấp điện cho motor, mạch điều khiển nhận lệnh chạy và ngõ vào analog nhận tín hiệu đặt tốc độ. Trước khi đấu nối, cần tham khảo quy trình cài đặt biến tần và xác định đúng model để chọn sơ đồ phù hợp, đặc biệt là cấu hình bộ hãm và điện trở xả.
Mạch động lực
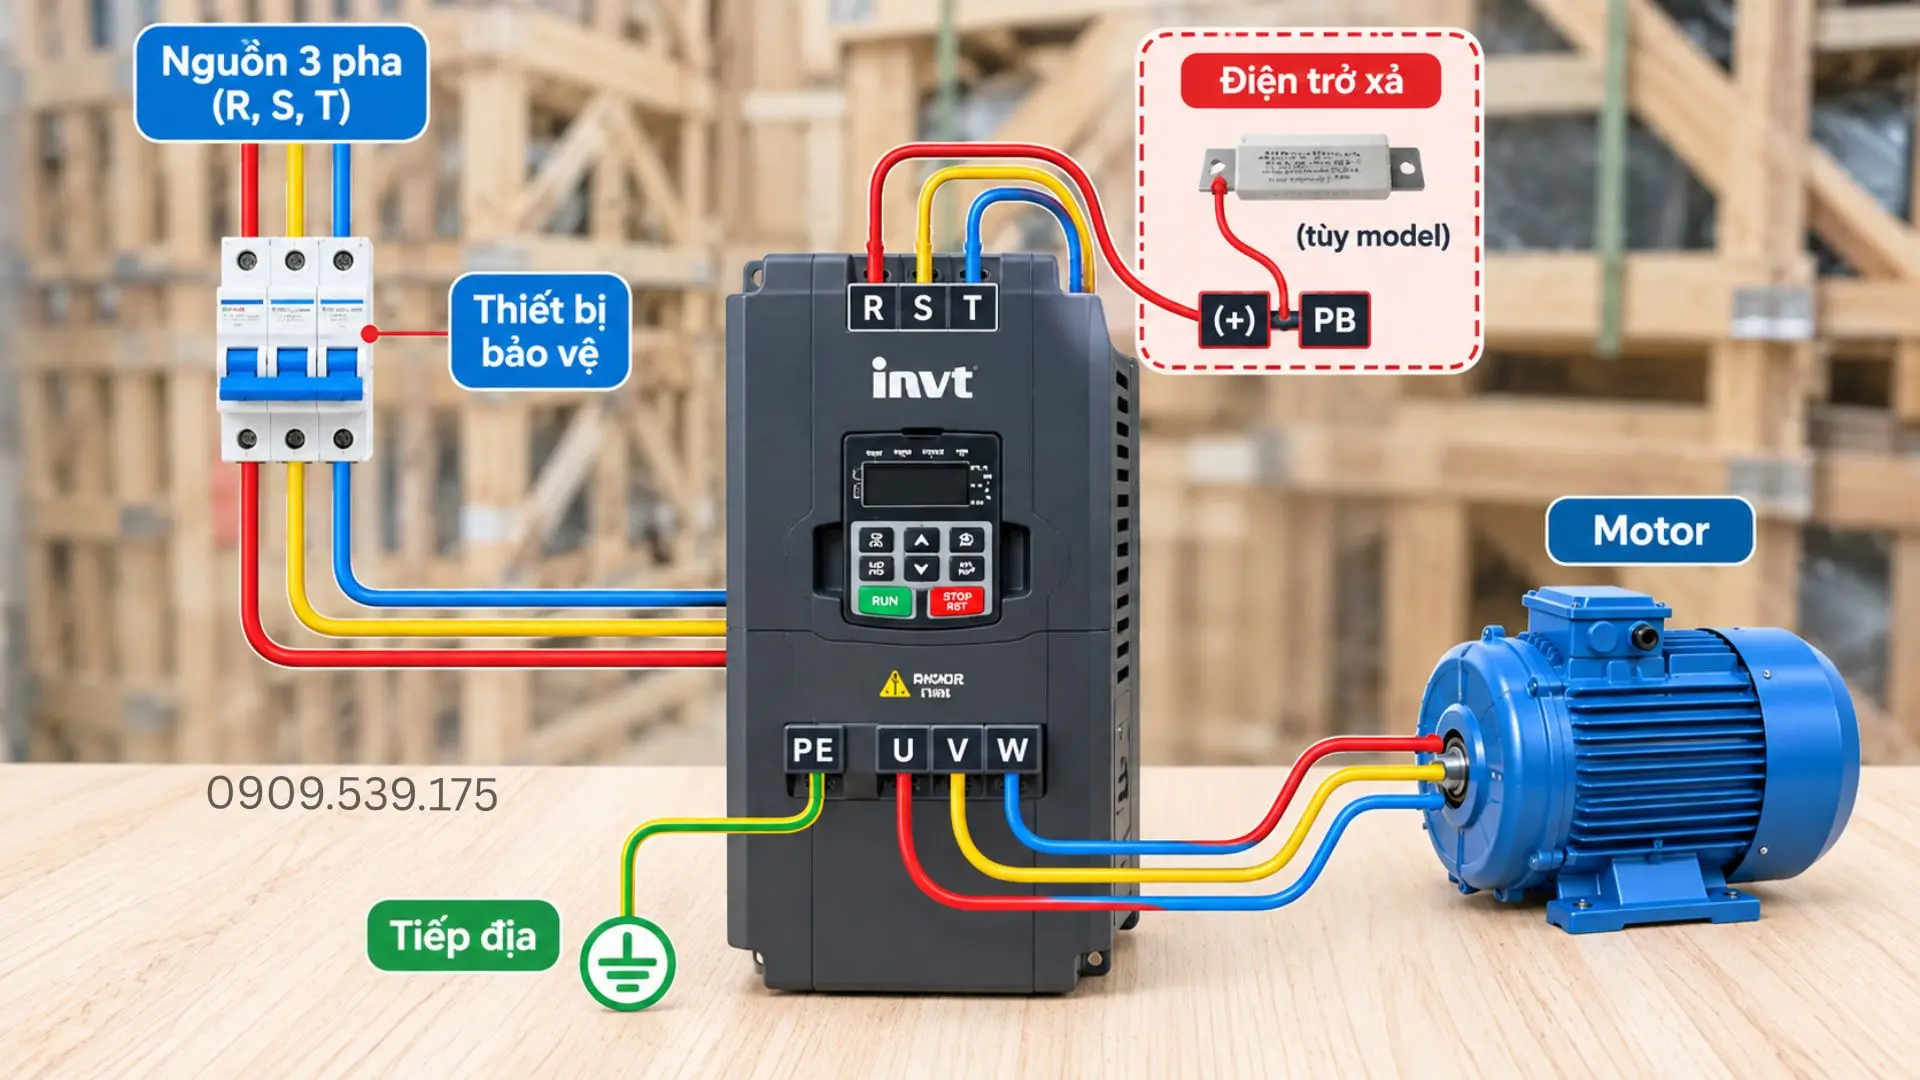
Với nguồn điện 3 pha, các cọc R, S, T là đầu vào cấp nguồn; U, V, W là đầu ra nối với motor. Cọc PE dùng để tiếp địa bảo vệ vỏ biến tần và vỏ motor.
Đấu nguồn lưới 3 pha vào R, S, T thông qua thiết bị bảo vệ phù hợp.
Đấu ba dây motor vào U, V, W. Không cấp trực tiếp điện lưới vào các cọc đầu ra này.
Đấu dây PE từ biến tần đến hệ thống tiếp địa và vỏ motor theo thiết kế tủ điện.
Với model GD200A-030G/037P-4 trở xuống, biến tần tích hợp bộ hãm bên trong. Điện trở xả bên ngoài đấu vào hai cọc (+) và PB.
Từ model GD200A-037G/045P-4 trở lên, cần sử dụng bộ hãm ngoài (DBU). Đấu bộ hãm vào hai cọc (+) và (-) của biến tần, sau đó đấu điện trở xả vào DBU theo sơ đồ của nhà sản xuất. Cọc P1 dùng cho cuộn kháng DC, không dùng để đấu điện trở xả.
GD20 cũng sử dụng các cọc (+), PB để đấu điện trở xả ở một số model và cọc (+), (-) để kết nối bộ hãm ngoài ở nhóm công suất phù hợp. Xem thêm hướng dẫn cài đặt biến tần INVT GD20 để đối chiếu sơ đồ đấu dây và cấu hình thiết bị.
Lưu ý an toàn điện:Cắt aptomat và cô lập nguồn cấp cho biến tần. Chuyển đồng hồ VOM sang thang đo điện áp DC, đo trực tiếp giữa hai cọc DC Bus P+ và N− (hoặc DC+ và DC− theo ký hiệu trên thiết bị). Chỉ thao tác khi điện áp đo được dưới 36 VDC. Không đo tại R/S/T hoặc U/V/W để xác định điện áp dư trên DC Bus. Không dựa riêng vào đèn CHARGE đã tắt hoặc thời gian chờ để kết luận thiết bị đã an toàn.
Không lắp contactor ở đầu ra U, V, W để đóng ngắt motor khi biến tần đang phát lệnh chạy. Việc đóng cắt đầu ra trong lúc vận hành có thể khiến biến tần báo lỗi hoặc làm hỏng khối công suất.
Sơ đồ đấu dây mạch động lực biến tần INVT GD200A
Mạch điều khiển
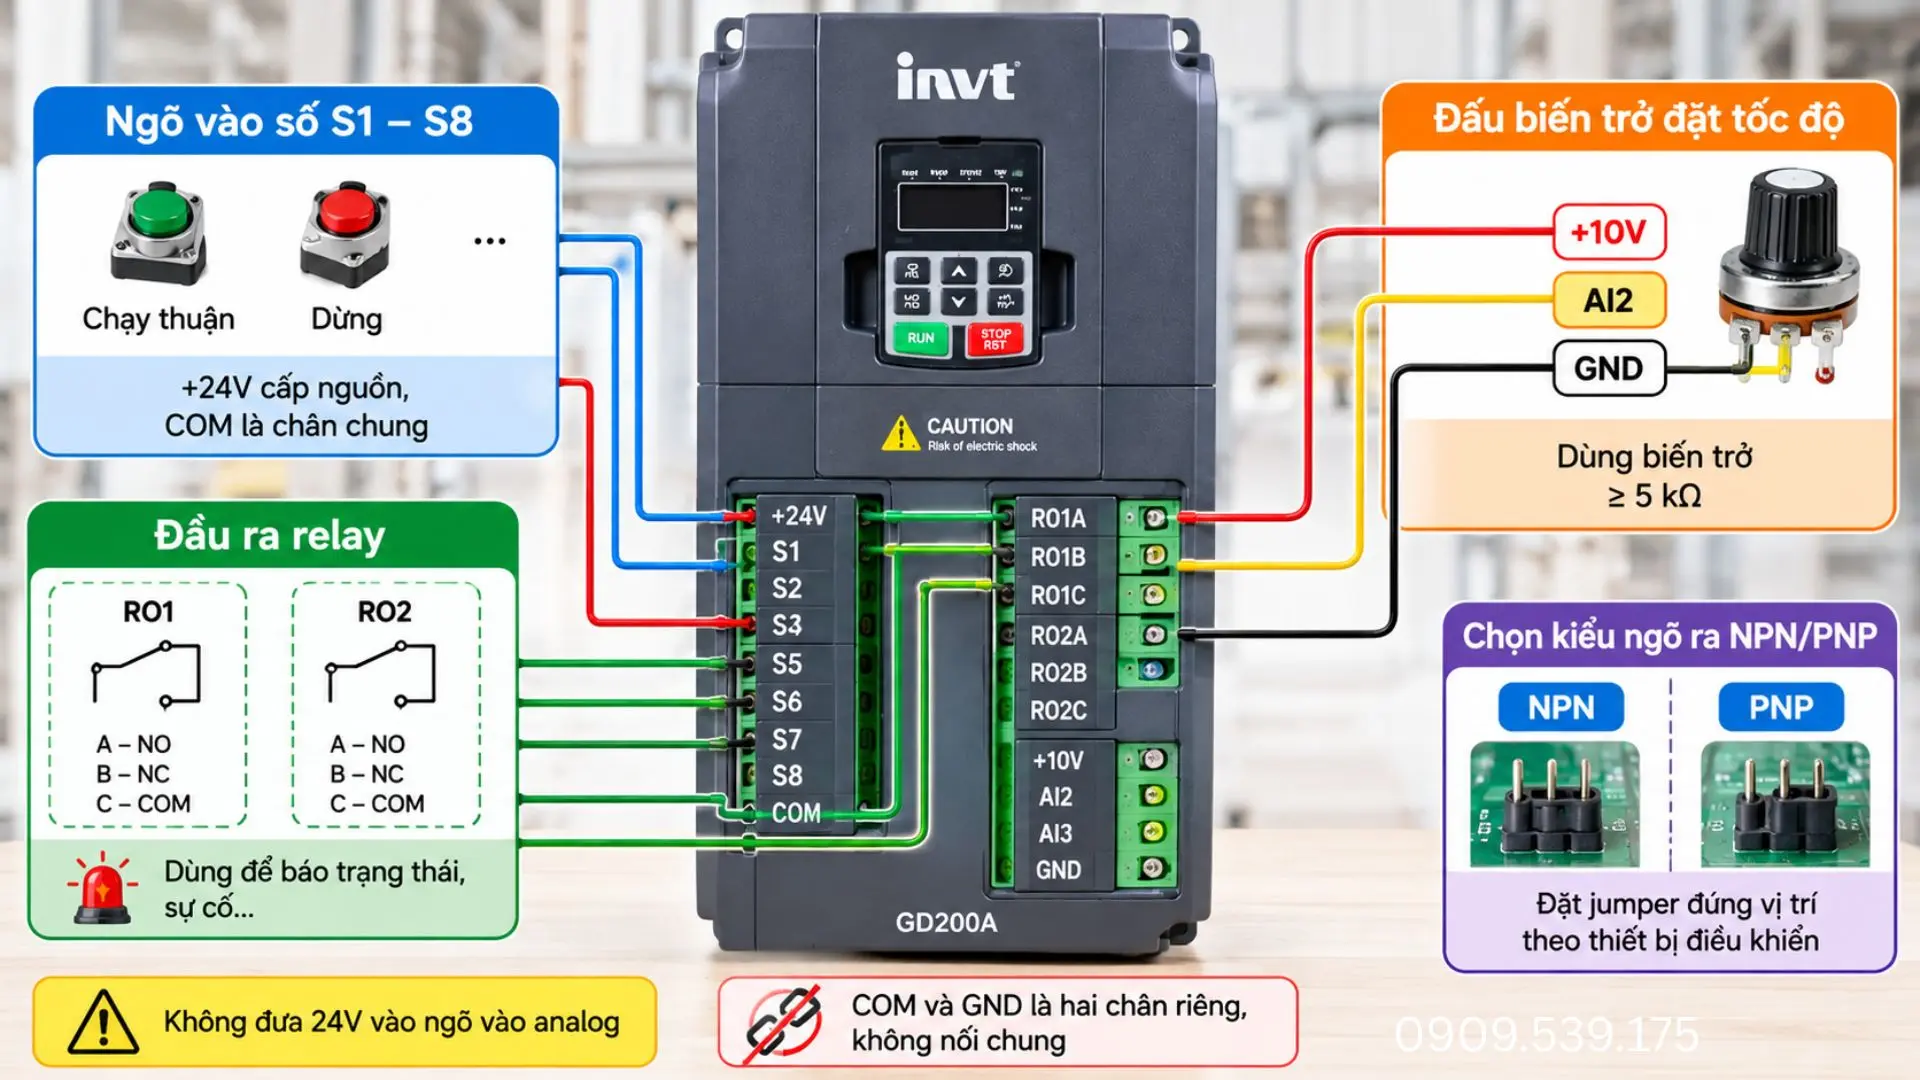
GD200A sử dụng các đầu vào số S1–S8 để nhận lệnh điều khiển. Các chân này có thể được gán chức năng chạy thuận, chạy nghịch, dừng hoặc những lệnh khác thông qua tham số. Chân +24V cấp nguồn cho mạch điều khiển, còn COM là chân chung của tín hiệu số. Khi đấu với thiết bị điều khiển bên ngoài, cần xác định kiểu ngõ ra NPN hoặc PNP và đặt jumper đúng vị trí tương ứng.
Các chân RO1A, RO1B, RO1C và RO2A, RO2B, RO2C là hai bộ đầu ra relay. Trong mỗi bộ, A là tiếp điểm thường mở, B là tiếp điểm thường đóng và C là chân chung. Có thể sử dụng relay để đưa tín hiệu trạng thái hoặc sự cố về PLC, đèn báo; chức năng đầu ra cần được gán đúng trong tham số.
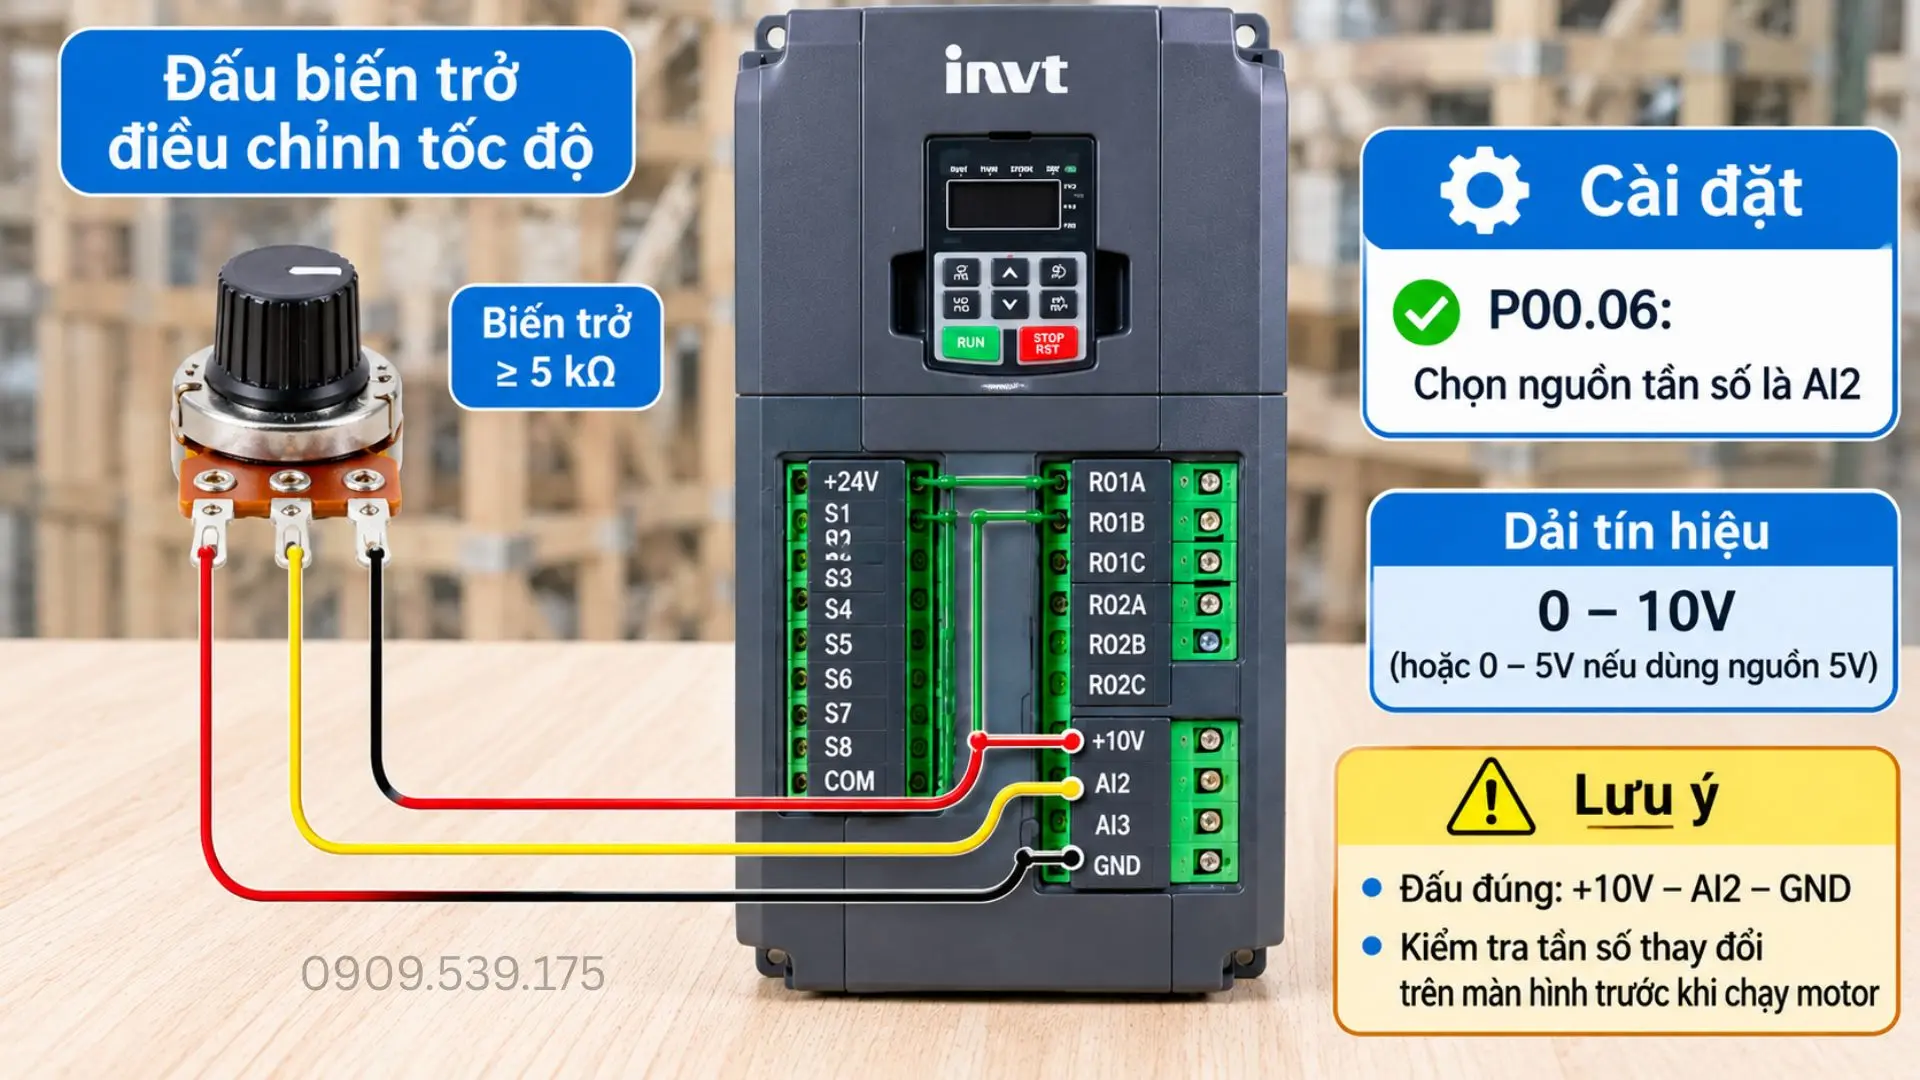
Chân +10V cấp điện áp tham chiếu cho biến trở đặt tốc độ. Các chân AI2, AI3 và GND nhận tín hiệu analog theo cấu hình. Không đưa trực tiếp tín hiệu 24V vào ngõ vào analog. COM là chân chung tín hiệu số, còn GND là chân chung analog; cần đấu đúng theo sơ đồ và không tự ý nối chung hai chân này.
Sơ đồ chân điều khiển và relay trên biến tần INVT GD200A
Đấu biến trở
Biến trở ngoài dùng để thay đổi tần số đặt thông qua tín hiệu điện áp. Khi sử dụng nguồn tham chiếu 10V của biến tần, đấu một đầu ngoài của biến trở vào +10V, đầu ngoài còn lại vào GND và chân giữa vào AI2. Điện áp tại AI2 thay đổi trong dải 0–10V theo vị trí xoay của biến trở.
Sau khi đấu nối, cài đặt P00.06 chọn nguồn tần số là AI2. Khi thử, quan sát tần số đặt trên màn hình và kiểm tra giá trị thay đổi theo chiều xoay biến trở trước khi cho motor chạy.
Nếu hệ thống sử dụng nguồn tham chiếu 5V từ thiết bị điều khiển bên ngoài, cần cấu hình ngõ vào tương ứng với dải tín hiệu 0–5V. Không mặc định nguồn 5V vẫn tạo được toàn bộ dải tần số khi ngõ vào được cấu hình theo thang 0–10V.
Với dòng công suất nhỏ hơn, có thể tham khảo thêm hướng dẫn cài đặt biến tần INVT GD20 để đối chiếu cách đấu nối và thiết lập tín hiệu điều khiển trên dòng GD20.
Các bước đấu nối và kiểm tra biến trở trước khi chạy motor
Bảng thông số cài đặt biến tần INVT GD200A
Các thông số biến tần GD200A quan trọng gồm nguồn lệnh chạy, nguồn đặt tần số, giới hạn tần số, thời gian tăng/giảm tốc và dữ liệu định mức động cơ. GD200A còn có chế độ điều khiển vector không cảm biến, vì vậy cần nhập đủ dữ liệu động cơ trước khi thực hiện tự dò thông số.
Mã
Chức năng
Mặc định
Giá trị cài thực tế
P00.00
Chế độ điều khiển tốc độ
2 – điều khiển SVM
1 – vector không cảm biến
P00.01
Nguồn lệnh chạy
0 – bàn phím
0 – bàn phím
P00.06
Nguồn đặt tần số A
0 – bàn phím
0 – bàn phím
P00.04
Giới hạn tần số trên
50,00 Hz
Không vượt tần số cho phép của motor và máy
P00.05
Giới hạn tần số dưới
0,00 Hz
0 Hz nếu không cần duy trì tốc độ tối thiểu
P00.11
Thời gian tăng tốc 1
Phụ thuộc model
Khởi tạo theo quán tính tải; tăng thời gian nếu dòng lúc tăng tốc cao
P00.12
Thời gian giảm tốc 1
Phụ thuộc model
Chọn theo quán tính tải và khả năng hãm; tăng thời gian nếu quá áp khi dừng
P02.01
Công suất định mức motor
Phụ thuộc model
Nhập công suất trên tem motor, đơn vị kW
P02.02
Tần số định mức motor
50,00 Hz
Nhập tần số trên tem motor
P02.03
Tốc độ định mức motor
Phụ thuộc model
Nhập tốc độ định mức trên tem, đơn vị rpm
P02.04
Điện áp định mức motor
Phụ thuộc model
Nhập điện áp định mức trên tem motor
P02.05
Dòng điện định mức motor
Phụ thuộc model
Nhập dòng điện trên tem motor, đơn vị A
P00.15
Tự dò thông số motor
0 – không thực hiện
Chọn chế độ tự dò phù hợp trước khi vận hành vector
Lưu ý khi chọn nguồn điều khiển:
Nếu chạy bằng công tắc hoặc PLC qua cầu đấu, đặt P00.01 = 1.
Nếu đặt tốc độ bằng biến trở nối vào AI2, đặt P00.06 = 2. Khi dùng biến trở, cần chọn đúng nguồn lệnh chạy theo phương thức điều khiển thực tế.
Giá trị thời gian tăng/giảm tốc cần điều chỉnh theo quán tính tải và tình trạng vận hành thực tế; không dùng một giá trị cố định cho mọi hệ thống.
Hậu quả khi cài sai:Nếu đặt dòng định mức lớn hơn dòng trên tem, chức năng bảo vệ quá tải motor có thể không tác động đúng ngưỡng, dẫn đến nóng cuộn dây. Nhập sai điện áp, tốc độ hoặc công suất có thể làm suy giảm chất lượng điều khiển vector. Thời gian tăng tốc quá ngắn có thể gây quá dòng; thời gian giảm tốc quá ngắn có thể gây quá áp DC Bus. Giới hạn tần số vượt khả năng của motor hoặc cơ cấu truyền động còn có thể làm tăng nhiệt và tốc độ quay ngoài giới hạn thiết kế.
Cách nhập thông số motor và thiết lập chế độ điều khiển vector
Các bước cài đặt và chạy thử biến tần INVT GD200A
Quy trình gồm năm bước từ kiểm tra nguồn điện đến chạy thử không tải. Chỉ chuyển sang bước tiếp theo khi bước trước đã hoàn tất và không còn dấu hiệu bất thường.
Bước 1: Kiểm tra model và thông số motor
Đọc mã model trên nhãn biến tần để xác định điện áp nguồn, công suất và sơ đồ cọc. Ghi lại năm thông số motor gồm công suất, điện áp, dòng điện, tần số và tốc độ định mức. Kiểm tra motor, cáp động lực, đầu cos, tiếp địa và cơ cấu truyền động xem có kẹt hoặc hư hỏng cơ khí không.
Bước 2: Hoàn tất đấu dây
Đấu nguồn vào R, S, T; motor vào U, V, W; PE vào hệ thống tiếp địa. Đấu cầu đấu điều khiển và biến trở nếu sử dụng điều khiển ngoài. Kiểm tra riêng đường điện trở xả theo đúng model; không suy đoán vị trí cọc từ một máy khác cùng dòng GD200A.
Bước 3: Nhập dữ liệu định mức động cơ
Nhấn PRG/ESC, vào nhóm P02 và nhập năm thông số theo tem motor tại P02.01–P02.05. Nếu sử dụng điều khiển vector không cảm biến, chọn P00.00 = 1 và thực hiện tự dò thông số bằng P00.15:
P00.15 = 1: Tự dò quay, thu thập đầy đủ thông số động cơ. Phải tháo motor khỏi tải trước khi thực hiện, bảo đảm trục motor có thể quay tự do và khu vực xung quanh an toàn.
P00.15 = 2: Tự dò tĩnh đầy đủ, dùng khi không thể tách motor khỏi tải.
P00.15 = 3: Tự dò tĩnh một phần, chỉ thu thập một số thông số động cơ.
Sau khi chọn chế độ, nhấn RUN để bắt đầu tự dò. Chờ màn hình hiển thị -END- rồi mới tiếp tục cài đặt. Trong quá trình tự dò tĩnh, motor có thể không quay nhưng vẫn có điện áp cấp vào, vì vậy không chạm vào motor hoặc đầu nối cho đến khi quá trình hoàn tất.
Bước 4: Chọn lệnh chạy và đặt tần số
Cài P00.01 theo nguồn lệnh thực tế. Chọn P00.06 nếu dùng nguồn tần số A, sau đó cài giới hạn trên tại P00.04 và giới hạn dưới tại P00.05. Nhập thời gian tăng tốc P00.11 và giảm tốc P00.12 theo tải. Với hệ thống điều khiển bằng PLC hoặc công tắc ngoài, kiểm tra đúng chức năng các đầu vào S1–S8 trước khi phát lệnh chạy.
Bước 5: Chạy thử không tải
Đảm bảo tải đã được tách khỏi motor khi quy trình chạy thử yêu cầu không tải. Phát lệnh RUN ở tần số thấp, theo dõi dòng điện, tần số và điện áp hiển thị. Xác nhận motor quay đúng chiều, không có tiếng động cơ khí bất thường và không báo sự cố. Nếu chiều quay sai, dừng máy, cắt nguồn và thực hiện kiểm tra an toàn trước khi đổi hai dây pha ở đầu ra motor. Chỉ đóng tải sau khi chiều quay và trạng thái vận hành đã được xác nhận.
Lưu ý an toàn: Không tháo dây động lực hoặc chạm vào cọc DC Bus khi chưa xác nhận điện áp thực tế dưới 36VDC bằng VOM. Không xử lý sự cố bằng cách lặp lại lệnh RUN khi chưa xác định nguyên nhân.
Kiểm tra chiều quay và dòng điện khi chạy thử biến tần GD200A
Khôi phục cài đặt gốc
Khôi phục cài đặt gốc đưa tham số về giá trị mặc định, khác với thao tác xóa lỗi chỉ làm mất mã sự cố đang hiển thị. Trên tài liệu GD200A V2.8, P00.18 là tham số khôi phục: giá trị 1 khôi phục mặc định thông thường, giá trị 2 xóa lịch sử lỗi, còn giá trị 6 khôi phục mặc định có bao gồm thông số động cơ. Cần phân biệt chức năng trước khi ghi tham số.
Quy trình thực hiện:
Dừng motor và bảo đảm không còn lệnh chạy từ bàn phím, PLC hoặc cầu đấu ngoài.
Ghi lại cấu hình đang dùng, đặc biệt là thông số motor, nguồn lệnh, nguồn đặt tần số và dữ liệu tự dò.
Chọn chức năng khôi phục phù hợp tại P00.18, xác nhận thao tác và kiểm tra lại trạng thái sau khi tham số hoàn tất.
⚠️ Cảnh báo an toàn:Việc khôi phục thông số không thay thế quy trình cô lập nguồn điện. Nếu cần mở tủ hoặc chạm cầu đấu, cắt aptomat, đo DC Bus bằng VOM và chỉ thao tác khi điện áp dưới 36VDC.
Sau khi khôi phục, bắt buộc thực hiện đủ ba việc:
Nhập lại năm thông số motor: công suất, điện áp, dòng điện, tần số và tốc độ định mức; ưu tiên kiểm tra dòng điện định mức theo tem.
Cài lại nguồn lệnh chạy và nguồn đặt tần số: chọn theo đấu nối thực tế của tủ, không mặc định máy sẽ tiếp tục chạy bằng PLC hoặc công tắc ngoài.
Cài lại thời gian tăng tốc và giảm tốc: lựa chọn phù hợp quán tính tải và khả năng hãm của hệ thống.
Không cho motor chạy ngay sau khi khôi phục mà chưa kiểm tra lại dữ liệu bảo vệ. Nếu các tham số bảo vệ đã trở về mặc định, motor có thể không còn được bảo vệ theo cấu hình trước đó.
Những rủi ro khi chạy motor ngay sau khi reset biến tần INVT GD200A
Lỗi sinh ra từ chính thao tác cài sai
Ba tình huống dưới đây thường liên quan trực tiếp đến cách nhập tham số hoặc cấu hình mạch điện.
Quá dòng ngay khi nhấn RUN: Thời gian tăng tốc P00.11 quá ngắn so với quán tính tải hoặc cơ cấu máy đang bị kẹt. Dừng thử, kiểm tra cơ khí và tăng thời gian tăng tốc theo tải trước khi vận hành lại.
Quá áp lúc dừng motor: Thời gian giảm tốc P00.12 quá ngắn hoặc mạch điện trở xả chưa được lắp đúng cấu hình. Kiểm tra cọc đấu, bộ hãm và điện trở xả theo đúng model trước khi tiếp tục thử.
Quá tải sau vài phút chạy: Dòng định mức motor trong nhóm P02 bị nhập sai hoặc thấp hơn mức cần thiết so với dữ liệu tem. Nếu biến tần tiếp tục báo lỗi, hãy tra cứu bảng mã lỗi biến tần INVT để đối chiếu mã lỗi INVT GD200A, xác định nguyên nhân và hướng kiểm tra tương ứng.
Các tham số cần kiểm tra khi GD200A phát sinh lỗi lúc chạy thử
Câu hỏi thường gặp ?
GD200A có phù hợp với motor tải nặng không?
Có. GD200A có nhánh G dành cho tải mô-men không đổi, phù hợp với băng tải, máy trộn và máy gia công công nghiệp. Khi chọn biến tần, cần đối chiếu dòng điện định mức, khả năng quá tải và mô-men khởi động của motor với yêu cầu thực tế của máy.
Nên chọn nhánh G hay nhánh P của GD200A cho bơm và quạt?
Nhánh P phù hợp với bơm và quạt ly tâm có mô-men tải thay đổi theo tốc độ. Nhánh G dành cho tải mô-men không đổi như băng tải, máy trộn. Nếu bơm hoặc quạt có mô-men khởi động lớn, cần kiểm tra đặc tính tải và dòng điện trước khi chọn model.
GD200A có bắt buộc nhập đủ năm thông số motor không?
Có. Cần nhập công suất, điện áp, dòng điện định mức, tần số và tốc độ quay theo tem motor vào nhóm P02. Dòng điện định mức ảnh hưởng trực tiếp đến thiết lập bảo vệ quá tải. Các thông số còn lại giúp biến tần nhận dạng đặc tính motor chính xác khi điều khiển vector.
Khi nào cần thực hiện tự dò thông số động cơ?
Nên tự dò khi sử dụng điều khiển vector không cảm biến hoặc cần cải thiện khả năng điều khiển motor. Trước khi thực hiện, phải nhập đúng dữ liệu định mức tại nhóm P02. Chọn tự dò quay khi đã tách motor khỏi tải; nếu không thể tách tải, sử dụng chế độ tự dò tĩnh phù hợp.
Vì sao GD200A báo quá áp khi giảm tốc?
Nguyên nhân thường gặp là thời gian giảm tốc P00.12 quá ngắn so với quán tính tải, khiến điện áp DC Bus tăng do năng lượng tái sinh. Cần kiểm tra thời gian giảm tốc, bộ hãm và điện trở xả theo đúng model. Không nên liên tục reset lỗi rồi cho máy chạy lại.
Bao lâu cần bảo trì biến tần một lần?
Nên kiểm tra định kỳ hằng tháng, gồm vệ sinh khe thông gió, kiểm tra quạt làm mát, quan sát bụi bẩn, độ ẩm và tình trạng dây dẫn. Khi cần siết đầu nối, phải cô lập nguồn, đo DC Bus bằng VOM và chỉ thao tác khi điện áp dưới 36 VDC.
Kết luận
Khi cài đặt biến tần INVT GD200A tại tủ điện, hãy bắt đầu bằng việc đối chiếu mã model và ghi lại năm thông số trên tem motor. Sau đó kiểm tra sơ đồ điện trở xả, nhập tham số, chọn nguồn lệnh chạy và chạy thử không tải để xác nhận chiều quay. Chỉ đóng tải sau khi các giá trị giám sát và trạng thái motor đáp ứng yêu cầu của hệ thống.
Tài liệu tham khảo
Manual: GD200A series VFD, tệp gd200a-manual_V2.8.pdf — tham số P00, P02, thao tác bàn phím, đấu nối và khôi phục cài đặt gốc.
Catalog: Goodrive200A Catalog (EN) V3.0 — các model tiêu biểu và thông số theo nhánh G/P.